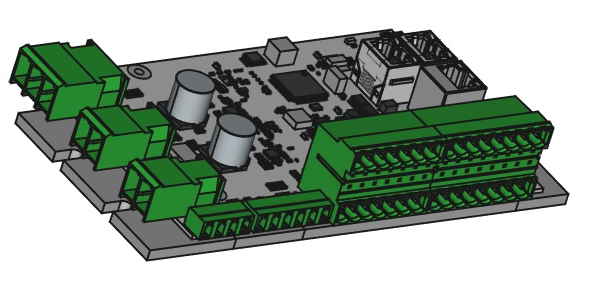
Immagine puramente indicativa
¶ Indice / Link / PDF
- Pinout scheda
- Informazioni generali PDF
- Parametri configurazione generali
2.1 Brake resistor parameters
2.2 Parking brakes parameters
2.3 M1 Motor setup parameters
2.4 M1 I2t options
2.5 Power supply parameters - Parametri configurazione logica filare
3.1 M1 2/3Wire application
3.2 M1 Input X1.1/8
3.3 M1/2 Analog X2
3.4 M1/2 Chopper/Brake Mode - Descrizione Allarmi
¶ Logiche di comando Filari
¶ Logica a 3 fili
Abilitare il drive all'uso di questa modalità impostando m1.wa.enWireMode = 3 cosi facendo il drive può essere controllato tramite tre segnali digitali di ingresso:
-
Start: comando impulsivo di avvio.
- Un fronte attivo (positivo o negativo, in base alla configurazione) provoca la transizione dello stato da Stop a Run.
- Il segnale è di tipo momentaneo: non necessita di essere mantenuto attivo.
-
Stop: comando impulsivo di arresto.
- Un fronte attivo provoca la transizione dallo stato Run a Stop.
- Il segnale è di tipo momentaneo: non necessita di essere mantenuto attivo.
-
InvDir (Inversione Direzione): comando di selezione direzione.
- Il segnale è di tipo mantenuto:
- livello basso = rotazione in senso diretto
- livello alto = rotazione in senso inverso
- La variazione dello stato del segnale prima del comando Start determina la direzione di marcia.
- Con
on-the-flyattivo, la nuova direzione viene applicata immediatamente - Con
on-the-flydisattivo, la nuova direzione viene acquisita solo dopo un nuovo ciclo Stop → Start
¶ Configurazione di Default:
- Start Configurato tramite
IN_START_M1_NDXsul morsettoX1.1 - Stop Configurato tramite
IN_FSTOP_M1_NDXsul morsettoX1.2 - InvDir Configurato tramite
IN_INVDIR_M1_NDXsul morsettoX1.3conon-the-flyattivo
- Il segnale è di tipo mantenuto:
¶ Logica a 2 fili (CW / CCW)
Abilitare il drive all'uso di questa modalità impostando m1.wa.enWireMode = 2 cosi facendo il drive utilizzerà due segnali digitali di ingresso per il comando di marcia:
-
CW (Clockwise – senso orario)
- Alla presenza di un livello attivo su questo ingresso, il motore ruota in senso orario.
- Il movimento perdura per tutta la durata del segnale attivo.
- Al rilascio del segnale il motore si arresta.
-
CCW (Counterclockwise – senso antiorario)
- Alla presenza di un livello attivo su questo ingresso, il motore ruota in senso antiorario.
- Il movimento perdura per tutta la durata del segnale attivo.
- Al rilascio del segnale il motore si arresta.
⚠️ Nota: Arresto
- Il drive si arresta solo se entrambi i segnali CW e CCW sono disattivi.
- Non è previsto arresto immediato al rilascio di uno solo dei due segnali, se l’altro rimane attivo.
¶ Configurazione di Default:
- CW Configurato tramite
IN_CW_M1_NDXsul morsettoX1.1 - CCW Configurato tramite
IN_CCW_M1_NDXsul morsettoX1.2
¶ Fine corsa (Limit switch)
Configurabili tramite i segnali :
IN_LSFOW_M1_NDX(Limit Switch Foward) di default disabilitato ovvero non assegnato a nessun morsetto diX1IN_LSREV_M1_NDX(Limit Switch Reverse) di default disabilitato ovvero non assegnato a nessun morsetto diX1
¶ Selezione velocita (Speed selector)
Configurabile tramite i segnali :
IN_SPD0_M1_NDXIN_SPD1_M1_NDX
Di default predisposti per l'uso del potenziometro, per maggiori dettagli vedi vedi M1 2/3Wire application per l'utilizzo e M1 Input X1.1/8 per la configurazione
¶ Parametri configurazione utente
¶ Brake resistor parameters
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
Brk_V_min |
In | 0 .. 1kV | V | Limite minimo di inizio controllo. superato questo limite inizia ad applicare una percentuale di duty cicle che va da 0%=Brk_V_mina 100%=Brk_V_max |
Brk_V_max |
In | 0 .. 1kV | V | Limite di controllo superiore. oltre il quale applica il 100% del duty cicle. |
Brk_Period |
In | 0 .. 100 | (1/pwmFrqHz ) *Brk_Period |
Il periodo del PWM verso la resistenza di frenatura si calcola con la formula riportata in U.M. si consiglia di impostarlo nell'intorno dei 100 tic |
Brk_Duty |
Out | 0 .. Brk_Period |
Indica il duty cycle istantaneo applicato alla resistenza di frenatura | |
Brk_Tmo |
In | 0 .. (2^16) | mS | TimeOut, se trascorso tale tempo con uscita al 100% del duty cicle senza riuscire a contenere la tensione, disattiva l'uscita. Si riarma solo quando rientra dal 100%. |
isTimerActive |
Out | 0 .. 1 | Indica intervento del TimeOut | |
brkRes.Out |
Out | 0 .. 1 | Uscita fisica verso il comando della resistenza di frenatura |
¶ Parking brakes parameters
| Variabile | Dir | Range | Descrizione |
|---|---|---|---|
| Il tempo che intercorre da quando il motore si attiva e prende il controllo a quando viene disattivato il freno non è impostabile e attualmente è di 100 ms. | |||
WfPowerOff_0 |
In | 0..500 | Indica il tempo in ms che intercorre da quando si attiva il freno a quando si disabilita il motore |
outbrakeTOnOff_0 |
In | 0..20 | Genera un onda quadra con dutycyle del 50% sull'uscita outbrakeFisical che pilota il freno quando OutBrake_0=1.outbrakeTOnOff_0 = millisecondi di on e di off dell'uscita freno.outbrakeTOnOff = 0 Funzionalità esclusa |
OutBrake_0 |
Out | 0..1 | 0=Freno Attivo 1=Freno Disattivo |
¶ M1 Motor setup parameters
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
M1_maxTorque |
In | A | Corrente massima sopportabile dal motore | |
M1_limTorque |
In/Out | A | ||
M1_IInstLim |
In | A | Soglia di Corrente istantanea superata la quale va in fault | |
M1_maxSpeed |
In | u/s | Massima velocità motore | |
M1_pwmSwp |
In | 0÷1 | Inverte la direzione del motore | |
pwmFrqHz |
In | Frequenza dei PWM collegati ai motori |
¶ M1 I2t options
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
M1_i2tLim |
In | 0 .. M1_maxTorque |
A | Limite i2t, tipicamente impostato alla corrente nominale del motore |
M1_i2t |
In/Out | A | i2t attuale in tempo reale | |
M1_TimeI2t |
In | 0 .. 32000 | s | Tempo di integrazione i2t |
¶ Power supply parameters
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
| V_flt_KF | In | float range | Hz | Frequenza di taglio del filtro LPF applicato alla tensione di alimentazione |
| V_pwr | Out | 0÷2147483647 | V | Tensione di alimentazione (sezione di potenza) |
| V_stt | Out | 0÷10 | Bitmap che indica lo stato della tensione di alimentazione: - Bit 0: se 1, indica che V_pwr < V_min- Bit 1: se 1, indica che V_pwr > V_max- Bit 2: se 1, indica che V_pwr < V_min · 0.9- Bit 3: se 1, indica che V_pwr > V_max · 1.1 |
|
| V_ok | Out | 0÷1 | Indica che V_min < V_pwr < V_max |
|
| V_min | In | float range | V | Minima tensione di alimentazione (sezione di potenza) contemplata |
| V_max | In | float range | V | Massima tensione di alimentazione (sezione di potenza) contemplata |
| FbStoStat | Out | 0÷1 | Stato di enable dello STO (Safety Torque Off). È la and fisica dei segnali FbStoH e FbStoL.FbStoStat = 1 --> STO okFBStoStat = 0 --> STO off |
|
| FbStoH | Out | 0÷1 | Stato del ramo alto dello STO | |
| FbStoL | Out | 0÷1 | Stato del ramo basso dello STO |
¶ M1 2/3Wire application
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
m1.wa.enWireMode |
In | Permette di abilitare e selezionare il tipo di logica filare:0 = Logica filare disabilitata2 = Logica a 2 fili (CW/CCW)3 = Logica a 3 fili (START/STOP/INVDIR) |
||
m1.wa.rmp_up |
In | msec | Rampa di accelerazione | |
m1.wa.rmp_dn |
In | msec | Rampa di decelerazione | |
m1.wa.actspd |
In/Out | V | Velocita in Uso | |
m1.wa.currentLimit |
In | A | Limitazione di corrente :<=0 : Disabilitata>0 : limita agli Ampere impostati |
|
m1.wa.alwEnable |
In | Permette di mantenere il motore in potenza anche a motore fermo1 =Asse sempre abilitato0 =Asse disabilitato a motore fermo |
||
m1.wa.vel0 |
In | V | Tramite ingressi IN_SPD1_M1 e IN_SPD0_M1 è possibile selezionare le velocità come segue:SPD1 SPD2 -> 0 0 = m1.wa.vel0 SPD1 SPD2 -> 0 1 = m1.wa.vel1 SPD1 SPD2 -> 1 0 = m1.wa.vel2 SPD1 SPD2 -> 1 1 = m1.wa.vel3 |
|
m1.wa.vel1 |
In | V | ||
m1.wa.vel2 |
In | V | ||
m1.wa.vel3 |
In | V | Velocita non impostabile ma letta dal potenziometro collegato a X2.07 |
¶ M1 Input X1.1/8
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
dinput_X1_M1 |
In/Out | 0x0000÷0xffff | Hex | Indica la word contenente lo stato di tutti gli ingressi0x0001 = input 10x0002 = input 20x0004 = input 30x0008 = input 40x0010 = input 50x0020 = input 60x0040 = input 70x0080 = input 8Il numero dell'input in decimale è l'indice da riportare nelle variabili di selezione ingresso che terminano con _NDX. Es per l'input 4 va riportato 4 |
IN_START_M1 |
In/Out | 0÷1 | Contiene lo stato del bit n della word dinput, con n preso dalla parte bassa di IN_xxxx_M1_NDX. Se IN_xxxx_M1_NDX vale 0, IN_xxxx_M1 può essere sovrascritto manualmente. |
|
IN_START_M1_NDX |
In | 0x00÷0xff | Hex | Default value = 0x01 Input di START in modalita 3W Bit [0:4] = Contengono l'indirizzo del bit della word dinput da associare allo specifico digital input, partendo da 1. Bit 8 = Se a 1, il valore letto da dinput viene negato. Ad esempio, se a IN_xxxx_M1_NDX si vuole associare la lettura del quarto ingresso digitale, in IN_xxxx_M1_NDX si dovrà scrivere 0x04 o 0x14 a seconda che l'ingresso sia dritto o negato. |
IN_FSTOP_M1 |
In/Out | 0÷1 | ||
IN_FSTOP_M1_NDX |
In | 0x00÷0xff | Hex | Default value = 0x02 Input di STOP in modalita 3W |
IN_INVDIR_M1 |
In/Out | 0÷1 | ||
IN_INVDIR_M1_NDX |
In | 0x00÷0xff | Hex | Default value = 0x03 Input di inversione direzione in modalita 3W |
IN_CW_M1 |
In/Out | 0÷1 | ||
IN_CW_M1_NDX |
In | 0x00÷0xff | Hex | Default value = 0x01 Input di muovi in direzione oraria (avanti) in modalita 2W |
IN_CCW_M1 |
In/Out | 0÷1 | ||
IN_CCW_M1_NDX |
In | 0x00÷0xff | Hex | Default value = 0x02 Input di muovi in direzione antioraria (indietro) in modalita 2W |
IN_SPD0_M1 |
In/Out | 0÷1 | ||
IN_SPD0_M1_NDX |
In | 0x00÷0xff | Hex | Default value = 0x88 Input di selezione velocità Queste configurazioni servono per selezionare velocita da potenziometro ( m1.wa.vel3).Impostare 0x00 per selezionare m1.wa.vel0 |
IN_SPD1_M1 |
In/Out | 0÷1 | ||
IN_SPD1_M1_NDX |
In | 0x00÷0xff | Hex | Default value = 0x88 Input di selezione velocità Queste configurazioni servono per selezionare velocita da potenziometro ( m1.wa.vel3).Impostare 0x00 per selezionare m1.wa.vel0 |
IN_LSFOW_M1 |
In/Out | 0÷1 | ||
IN_LSFOW_M1_NDX |
In | 0x00÷0xff | Hex | Default value = 0 Input di Fine corsa avanti |
IN_LSREV_M1 |
In/Out | 0÷1 | ||
IN_LSREV_M1_NDX |
In | 0x00÷0xff | Hex | Default value = 0 Input di Fine corsa indietro |
IN_HOME_M1 |
In/Out | 0÷1 | ||
IN_HOME_M1_NDX |
In | 0x00÷0xff | Hex | Default value = 0 Input sensore di home |
¶ M1/2 Analog X2
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
aoutput_X2.13 |
In | |||
ainput_X2.07 |
Out | Valore in punti convertitore segnale Ingresso Potenziometro M1 | ||
ainput_X2.14 |
Out | Valore in punti convertitore segnale Ingresso Potenziometro M2 |
¶ M1/2 Chopper/Brake Mode
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
modeOut_X4.4 |
In | 0 .. 3 | 0 = Disable (Default)1 = Parking Brake2 = Brake Resistor3 = Pwm mode |
|
modeOut_X4.1 |
In | 0 .. 3 | 0 = Disable (Default)1 = Parking Brake2 = Brake Resistor3 = Pwm mode |
¶ Alarm List
| ID | Value | Description |
| NOSTOP | 0 | Nessun allarme pendente |
| STOP_IMAX | 5 | Raggiunta la corrente massima istantanea Indica il superamento di IInstLim da parte di una delle correnti di fase |
| STOP_MSKERRDIN | 6 | Superata soglia di errore dinamico Avviene quando l'errore di posizione durante la movimentazione supera errdin |
| STOP_STO | 7 | Contatti di Safe Torque Off aperti |
| STOP_D_I2T | 8 | Protezione I2T drive |
| STOP_MSKERRTMO | 10 | TimeOut posizionamento in tolleranza Avviene quando l'asse non riesce a raggiungere la finestra di isteresi istpos entro il tempo impostato timpos |
| STOP_I2T | 11 | Protezione I2T motore Superamento del valore i2tLim |
| STOP_OVRTEMP | 12 | Sovratemperatura |
| STOP_STEPTEST | 13 | |
| STOP_UART | 16 | Arresto da logica interna di test |
| STOP_OVERBUS | 19 | Sovratensione superata la soglia massima impostata |
| STOP_UNDERBUS | 20 | Sottotensione scesa sotto la soglia minima impostata |
| STOP_FAULT_CURR_STEP | 21 | Impossibile raggiungere la corrente per il Phasing motore |
| STOP_FAULT_ROT_BLK_STEP | 22 | Impossibile muovere il motore per eseguire il Phasing |
| STOP_MSKPOSLSW | 23 | Limit Switch positivo impegnato |
| STOP_MSKNEGLSW | 24 | Limit Switch negativo impegnato |
| STOP_MSKPOSLS | 25 | superata la quota limite positiva |
| STOP_MSKNEGLS | 26 | superata la quota limite negativa |
| STOP_FAULT_GET_INDEX | 27 | |
| STOP_ENDAT_CRC_ERROR | 28 | Errore lettura encoder Endat |
| STOP_ENDAT_OVERRIDE | 29 | Tempo di lettura encoder eccessivo |
| STOP_MSKERRSTA | 30 | Superata soglia di errore statico Avviene quando con l'asse fermo in posizione l'errore di posizione supera errsta |
| STOP_SYNC_LOST | 31 | Perso sincronia del fieldbus Causato dalla perdita del fielbus (disconnesione o spegnimento del master) |
| STOP_QUICK_STOP_SS0 | 32 | Arresto rapido di tipo SS0 |
| STOP_QUICK_STOP_SS1 | 33 | Arresto rapido di tipo SS1 |
| STOP_ENCODER_ERROR | 34 | |
| STOP_TORQUE_LIM_POS | 40 | |
| STOP_TORQUE_LIM_NEG | 41 |