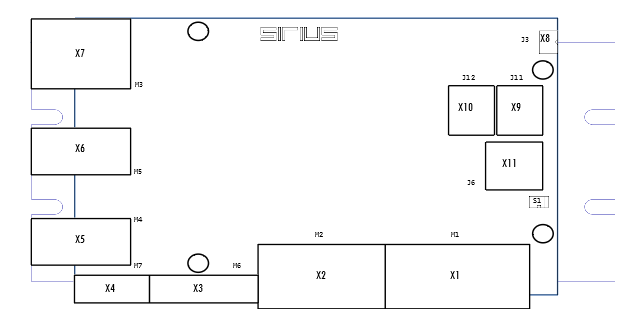
¶ X1 - Digital Input e Encoder
| 1÷8 | 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 |
|---|---|---|---|---|---|---|---|---|
 |
DI M1 START/CW |
DI M1 STOP/CCW |
DI M1 INVDIR |
DI 1 |
E0 Index(SC) |
E0 SA |
E1 SB |
DI Fast input1 |
| 9÷16 | 9 | 10 | 11 | 12 | 13 | 14 | 15 | 16 |
|---|---|---|---|---|---|---|---|---|
|
DI M2 START/CW |
DI M2 STOP/CCW |
DI M2 INVDIR |
DI 0 |
E0 SB |
E1 Index(SC) |
E1 SA |
DI Fast input0 |
*Sono tutti General Purpose Input (GPI) preconfigurati per la logica filare. Tramite configuratore è possibile destinarli per altre funzionalità
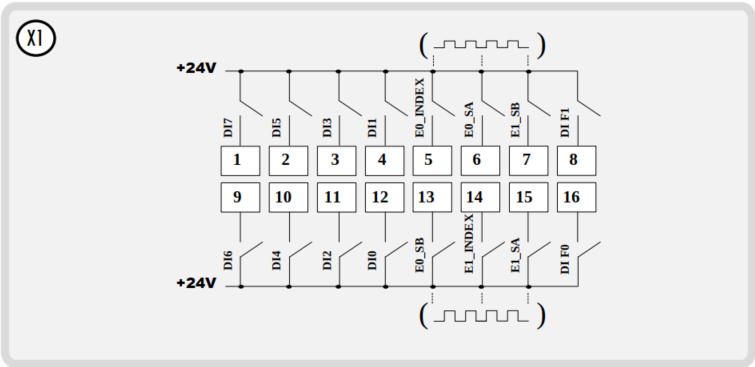
¶ X2 - Digital Output e Analog IO
| 1÷7 | 1 | 2 | 3 | 4 | 5 | 6 | 7 |
|---|---|---|---|---|---|---|---|
 |
DO 0 |
DO 2 |
DO 4 |
DO 6 |
GNDA | +10VA | AI 0 |
| 8÷14 | 8 | 9 | 10 | 11 | 12 | 13 | 14 |
|---|---|---|---|---|---|---|---|
|
DO 1 |
DO 3 |
DO 5 |
DO 7 |
GNDA | AO 0 |
AI 1 |
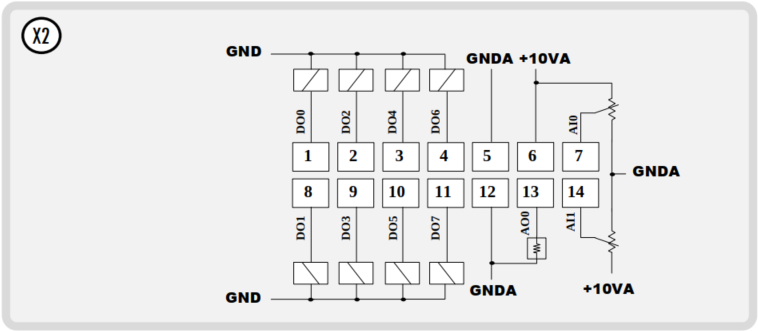
¶ X3 - Alimentazione logica e STO
| 1 | 2 | 3 | 4 | 5 | 6 | |
|---|---|---|---|---|---|---|
 |
STO Out |
STO Com |
STO In H |
STO In L |
GND | +24V |
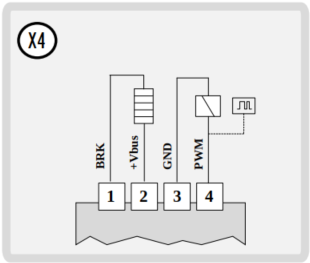
¶ X4 - Freno e PWM
| 1 | 2 | 3 | 4 | |
|---|---|---|---|---|
 |
Resistenza frenatura |
+V Bus |
GND | PWM Out |
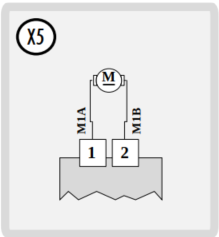
¶ X5 - Motore 1
| 1 | 2 | |
|---|---|---|
 |
A | B |
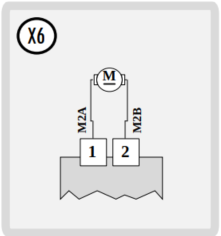
¶ X6 - Motore 2
| 1 | 2 | |
|---|---|---|
|
A | B |
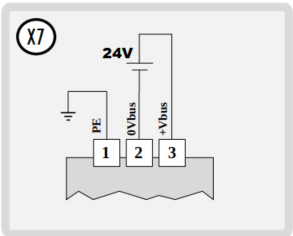
¶ X7 - Alimentazione motori
| 1 | 2 | 3 | |
|---|---|---|---|
 |
PE | 0V bus |
+V bus |
¶ X8 - USB
| 1 | 2 | 3 | 4 | 5 |
|---|---|---|---|---|
| VBUS | DM | DP | nu | GND |
¶ X9 - CAN 1 \ 485 (Opzionale)
| 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 |
|---|---|---|---|---|---|---|---|
| CAN H |
CAN L |
CAN GND |
CT T (opt) |
CT R (opt) |
nu | nu | GND |
¶ X10 - CAN 2 \ 485 (Opzionale)
| 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 |
|---|---|---|---|---|---|---|---|
| CAN H |
CAN L |
CAN GND |
CT T (opt) |
CT R (opt) |
nu | nu | GND |
¶ X11 - Ethernet (Opzionale)
| 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 |
|---|---|---|---|---|---|---|---|
| TD + |
TD - |
RD + |
CT T |
CT R |
RD - |
nu | GND |
¶ S1 - Terminatori
| 1 | 2 |
|---|---|
| Terminatore CAN |
Terminatore 485 |