¶ Interfaccia di rete CANopen
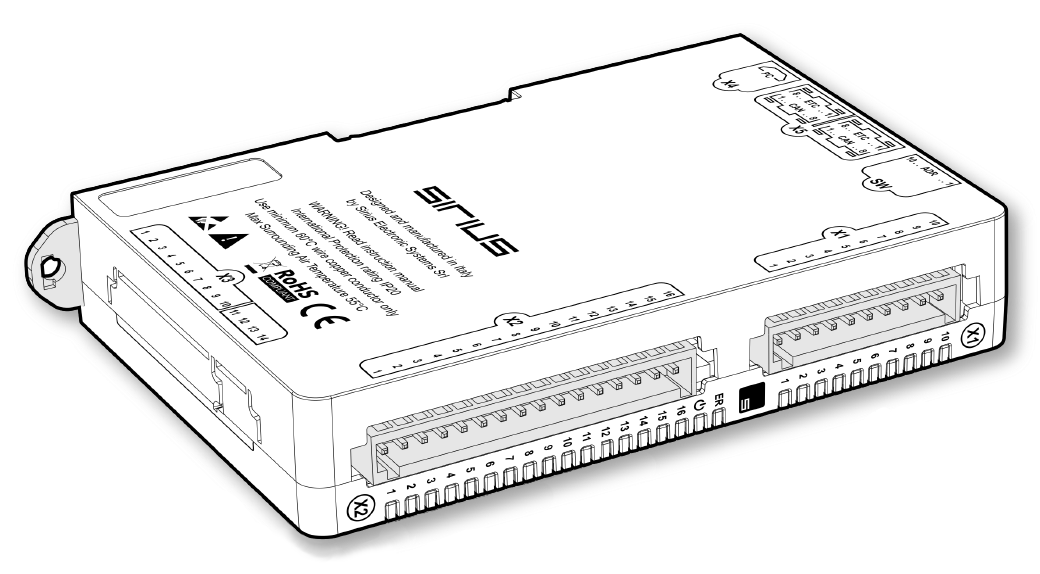
Questo capitolo descrive l'interfaccia di rete CANopen della famiglia SIO20, indica le caratteristiche principali del protocollo del bus di campo CANopen e le funzioni specifiche di gestione del modulo.
¶ Principi generali
Questa sezione descrive i principi generali di funzionamento e d'utilizzo della rete CANopen.
¶ Informazioni su CANopen
CANopen è un protocollo standard del bus di campo per i sistemi di controllo industriale. È particolarmente adatto per i PLC utilizzati nei processi in tempo reale, perché offre una soluzione efficace ed economica destinata alle applicazioni industriali.
¶ Protocollo CANopen
Il protocollo CANopen è stato creato da un sottoinsieme di reti CAL (CAN Application Layer). Grazie alla definizione dei profili, si adatta in maniera ancora più specifica all'uso in componenti industriali standard. CANopen è uno standard dell'associazione CiA (CAN in Automation) che si è rapidamente diffuso da quando è stato immesso sul mercato. In Europa, CANopen è ormai riconosciuto come standard di riferimento per la realizzazione dei sistemi industriali basati sul principio CAN.
¶ Livello fisico
CAN utilizza una linea di bus a due fili pilotata in maniera differenziale (ritorno comune). Un segnale CAN costituisce la differenza tra i livelli di tensione dei fili CAN_H e CAN_L (vedere la figura seguente).
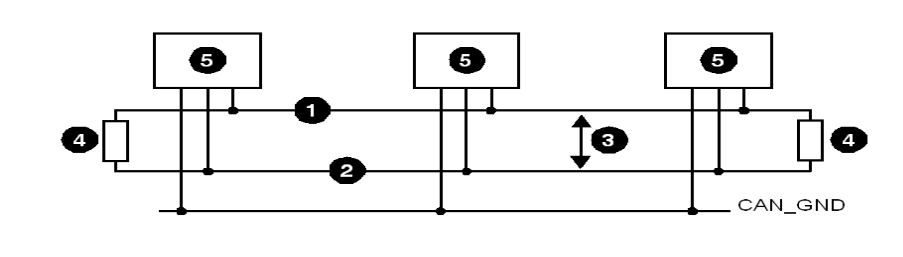
- Filo
CAN_H - Filo
CAN_L - Differenza di potenziale tra i segnali
CAN_H/CAN_L - Terminazione di linea 120Ω
- Dispositivi collegati
- I fili del bus possono essere instradati in parallelo, intrecciati o schermati in funzione delle esigenze di compatibilità elettromagnetica.
¶ Profili CANopen
Il protocollo di comunicazione CANopen si basa su un profilo di comunicazione, che specifica i principali meccanismi di comunicazione e la loro descrizione (DS301).
¶ Profilo del dispositivo
I principali tipi di dispositivi utilizzati nella tecnica di automazione industriale sono descritti nella sezione Profili dei dispositivi, dove sono descritte anche le loro funzionalità.
Esempi di dispositivi standard:
- Ripartitori di ingresso/uscita digitali e analogici (
DS401) - Motori (
DS402) - Dispositivi di comando (
DSP403) - Regolatori (
DSP404) - PLC (
DS405) - Dispositivi di codifica (
DS406)
¶ Configurazione dei dispositivi tramite il bus CAN
La possibilità di configurare i dispositivi tramite il bus CANopen è l'elemento di base per l'autonomia auspicata dai fabbricanti (con la serie di profili).
¶ Specifiche generali per i profili CANopen
CANopen è un insieme di profili per i sistemi CAN, con le seguenti caratteristiche:
- Sistema di bus aperto.
- Scambio dati in tempo reale senza sovraccarico del protocollo.
- Struttura modulare con possibilità di modificare le dimensioni.
- Interconnessione e intercambiabilità dei dispositivi.
- Supporto garantito da numerosi fabbricanti internazionali.
- Configurazione standardizzata delle reti.
- Accesso a tutti i parametri dei dispositivi.
- Sincronizzazione e circolazione dei dati del processo ciclico e/o attivati dagli eventi (possibilità di tempi di reazione del sistema brevi).
¶ Standard CAN
Le specifiche CANopen sono definite dall'associazione CiA. I codici per i master e gli slave sono disponibili presso i fornitori.
Per maggiori informazioni sulle specifiche e sui meccanismi standard
CANopen, fare riferimento alla home page di CiA.
¶ Comunicazione sulla rete CANopen
Il profilo di comunicazione è basato sui servizi e sui protocolli CAL (CAN Application Layer).
Permette all'utente di accedere a due tipi di scambio: gli SDO (Service Data Object) e i PDO (Process Data Object).
Alla messa sotto tensione, il dispositivo avvia la fase di inizializzazione, al termine della quale passa in stato Pre-operational. In questa fase è possibile comunicare solo con gli SDO. Alla ricezione di un comando di avvio, il dispositivo passa allo stato Operational. Entrambi i tipi di comunicazione, PDO e SDO, sono autorizzati da quando il dispositivo si trova nello stato Operational.
¶ Boot-Up
La configurazione minima dell'apparecchiatura dà luogo a una procedura di avvio abbreviata. Questa procedura è illustrata nel seguente schema (estratto della norma DS 301). Il comportamento dettagliato dell'apparecchiatura è descritto più avanti:
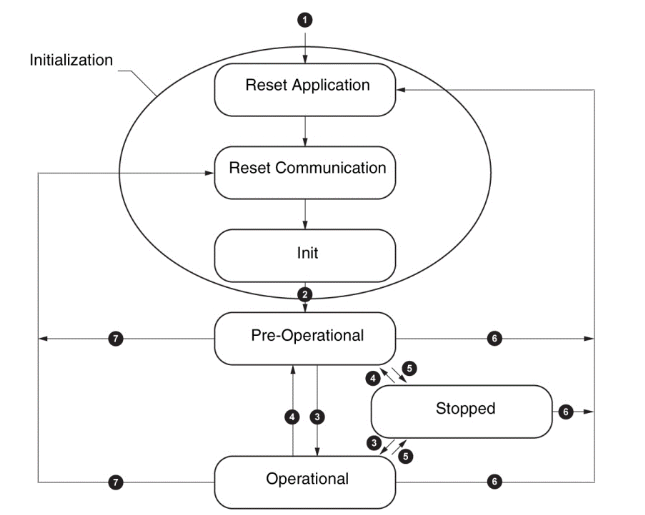
Legenda:
| Riferimento | Descrizione |
|---|---|
| 1 | Messa sotto tensione dell'apparecchiatura |
| 2 | Dopo l'inizializzazione, l'apparecchiatura passa automaticamente allo stato PRE-OPERATIONAL |
| 3 | Indicazione del servizio NMT : START REMOTE NODE |
| 4 | Indicazione del servizio NMT : ENTER PRE-OPERATIONAL |
| 5 | Indicazione del servizio NMT : STOP REMOTE NODE |
| 6 | Indicazione del servizio NMT : RESET NODE |
| 7 | Indicazione del servizio NMT : RESET COMMUNICATION |
NMT: Network Management Telegram
¶ Trasmissione dei dati di processo (PDO)
¶ Definizione di PDO
I PDO sono gli oggetti che costituiscono l'interfaccia di comunicazione con i dati di processo e ne permettono lo scambio in tempo reale. L'insieme dei PDO di un dispositivo CANopen descrive gli scambi impliciti tra di esso e gli altri dispositivi di comunicazione sulla rete.
Lo scambio di PDO è possibile non appena il dispositivo passa in modalità Operational.
¶ Tipi di PDO
Esistono due tipi di PDO:
PDOtrasmessi dal dispositivo (TransmitPDO:TPDO)PDOricevuti dal dispositivo (ReceivePDO:RPDO)
¶ Utilizzatore/generatore di PDO
I PDO sono basati sul modello generatore/utilizzatore. L'emettitore di un PDO è definito generatore, mentre il ricevente è definito utilizzatore.
¶ Modalità di trasmissione dei PDO
Oltre ai dati da trasportare, è possibile impostare il tipo di scambio di ogni PDO.
La modalità di trasmissione del PDO può essere configurata, come descritto nella seguente tabella.
| Codice di trasferimento | Ciclico | Aciclico | Sincrono | Asincrono | Solo RTR |
Note |
|---|---|---|---|---|---|---|
| 0x00 | X | X | Invio del PDO al primo messaggio SYNC su evento |
|||
| 0x01 – 0xF0 | X | X | Invio del PDO ogni x messaggi SYNC |
|||
| 0xF1 – 0xFB | Riservato | Riservato | Riservato | Riservato | Riservato | |
| 0xFC | X | X | Ricezione del messaggio SYNC e invio del PDO su RTR |
|||
| 0xFD | X | X | Aggiornamento dei dati e invio del PDO su RTR |
|||
| 0xFE – 0xFF | X | Invio del PDO su evento (Change of state) |
¶ Sincrono (modalità da 0 a 240)
Per alcune applicazioni, può essere necessario eseguire la sincronizzazione tra la lettura degli ingressi e l'attivazione delle uscite.
A questo scopo, CANopen mette a disposizione l'oggetto SYNC, ovvero un messaggio CAN ad alta priorità senza dati utilizzabili, la cui ricezione da parte dei dispositivi sincronizzati serve come innesco (Trigger) per la lettura degli ingressi o l'attivazione delle uscite.
¶ RTR sincrono (modalità 252)
Il master può interrogare gli slave utilizzando i messaggi di richiesta di dati (Remote-Frames, definiti messaggi RTR).
In modalità 252, il dispositivo emette il TPDO dopo la ricezione del messaggio di sincronizzazione che segue il messaggio RTR.
¶ RTR asincrono (modalità 253)
In modalità 253, i TPDO sono trasmessi dopo la ricezione del messaggio RTR.
¶ Change of state (modalità 254 e 255)
Lo scambio asincrono di PDO in modalità Change of state permette di modificare rapidamente un valore di ingresso e di ricevere la conferma immediata del cambio di valore. Questo evita di attendere che il master invii una richiesta.
Uno stato del bus ad alta priorità viene assegnato alla modalità Change of state e restituisce soltanto il valore dell'ingresso aggiornato e non l'immagine dell'intero processo, riducendo quindi in modo significativo il traffico sul bus.
Change of state corrisponde alla modifica del valore di un ingresso (controllo di eventi).
¶ Inhibit Time
In modalità di trasmissione per evento, l'Inhibit Time permette di definire un tempo minimo prima dell'immissione di un nuovo PDO. Ciò permette di evitare un sovraccarico del bus qualora si verifichino numerosi eventi in rapida sequenza.
L'Inhibit Time è espresso in multipli di 100μs.
¶ Event Timer
In modalità di trasmissione per evento, l'Event Timer permette di definire un tempo alla cui scadenza viene forzata la trasmissione di un PDO, anche se non si è verificato nessun cambiamento di stato.
L'Event Timer è espresso in millisecondi.
¶ Accesso ai dati per scambi espliciti (SDO - Service Data Object)
¶ Che cos'è un SDO?
Un SDO permette di accedere ai dati di un'apparecchiatura tramite delle richieste esplicite.
Il servizio SDO è disponibile quando l'apparecchiatura si trova nello stato Operational o Pre-Operational.
¶ Tipi di SDO
Esistono due tipi di SDO:
- Gli
SDOin lettura (DownloadSDO) - Gli
SDOin scrittura (UploadSDO)
¶ Il modello utilizzatore/generatore
Il protocollo SDO si basa sul modello 'Utilizzatore / Generatore'.
¶ Caso di un SDO in lettura
Il client emette una richiesta che indica l'oggetto da leggere.
Il server risponde con i dati contenuti nell'oggetto.
¶ Caso di un SDO in scrittura
Il client emette una richiesta che indica l'oggetto da scrivere e il valore desiderato.
Dopo l'aggiornamento, il server risponde con un messaggio di conferma.
¶ Caso di un SDO non trattato
In entrambi i casi, se non è stato possibile trattare un SDO, il server emette un codice d'errore (Abort Code).
¶ I protocolli di monitoraggio Node-Guarding e Life-Guarding
I protocolli di monitoraggio dell'errore permettono di rilevare gli errori di comunicazione sulla rete. Il metodo di monitoraggio predefinito Node-Guarding prevede che il master controlli gli slave. È possibile aggiungere un controllo del master da parte degli slave, il metodo Life-Guarding.
Non è possibile utilizzare contemporaneamente i due metodi di monitoraggio, Guarding e
Heartbeat. Se questi due metodi vengono attivati simultaneamente, l'apparecchiatura utilizzerà soltanto il metodo di monitoraggioHeartbeat.
¶ Definizione di Life-Time
Il parametro Life-Time si calcola nel seguente modo:
L'oggetto 100CH contiene il parametro Guard-Time espresso in millisecondi.
L'oggetto 100DH contiene il parametro Life-Time-Factor.
¶ Attivazione del monitoraggio
Se a uno dei due parametri Life-Time-Factor o Guard-Time è assegnato il valore 0 (configurazione predefinita), l'apparecchiatura non garantisce il monitoraggio (nessun Life-Guarding).
Per attivare il monitoraggio, occorre immettere almeno il valore 1 nell'oggetto 100DH e un tempo in ms nell'oggetto 100CH.
I valori tipici per il parametro Guard-Time sono compresi tra 250 ms e 2 s.
¶ Funzionamento affidabile
Per un funzionamento affidabile e sicuro, l'utente deve immettere un fattore Life-Time-Factor di valore minimo 2. Quando si immette il valore 1 e in caso di ritardo dovuto a messaggi di alta priorità o a un'elaborazione interna del master Node-Guarding, l'apparecchiatura ritorna allo stato Pre-Operational predefinito senza generare errori.
¶ Importanza del monitoraggio
Questi due metodi di monitoraggio sono particolarmente importanti nel sistema CANopen. I dispositivi collegati al bus non rispondono regolarmente nella modalità di funzionamento attivata da Event.
¶ Monitoraggio degli slave
Il monitoraggio avviene nel seguente modo:
| Fase | Descrizione |
|---|---|
| 1 | Il master posiziona dei Remote-Frames (o Remote-Transmit-Request, telegrammi di messaggi-richieste) sui Guarding-CobID degli slave da monitorare. |
| 2 | Gli slave rispondono con il messaggio Guarding. Questo messaggio contiene il codice di stato (Status-Code) dello slave e un Toggle-Bit che cambia dopo ogni messaggio. |
| 3 | Il master NMT (Network Management Telegram) confronta le informazioni (Statuso Toggle-Bit): se queste informazioni non corrispondono allo stato previsto o in assenza di risposta, il master NMT considera che vi sia un errore a livello dello slave. |
¶ Monitoraggio del master
Se il master esige i messaggi Guarding in maniera rigorosamente ciclica, lo slave può rilevare l'errore del master.
Se lo slave non riceve una richiesta del master durante l'intervallo di tempo Life-Time definito (errore Guarding), considera che vi sia un errore del master (funzione Watchdog).
In questo caso, le uscite corrispondenti passano in modalità posizionamento di sicurezza e lo slave torna in modalità Pre-Operational.
Anche se la funzione di monitoraggio è disattivata (registri
Guard-TimeeLife-Time-Factorimpostati a 0), lo slave risponderà a una richiesta remota del master.
¶ Il protocollo Guarding
Il valore iniziale del Toggle-Bit trasmesso nel primo telegramma Guarding è 0.
In seguito, Toggle-Bit cambia in ogni telegramma Guarding segnalando così se un telegramma è andato perso.
Lo stato sulla rete dell'apparecchiatura è indicato nei 7 bit restanti:
| Stato della rete | Risposta |
|---|---|
| Stopped | 04H o 84H |
| Pre-operational | 7FH o FFH |
| Operational | 05H o 85H |
¶ Il protocollo di monitoraggio degli errori Heartbeat
¶ Funzionamento del meccanismo Heartbeat
Il metodo di monitoraggio predefinito è Node-Guarding. Se nell'oggetto 1017H è scritto un valore non nullo, viene utilizzato il meccanismo di Heartbeat.
Se si sceglie il protocollo di monitoraggio degli errori Heartbeat, il generatore emette periodicamente un messaggio Heartbeat in funzione del parametro Producer Hearbeat Time.
Le apparecchiature che hanno la funzione di monitorare questo messaggio (Heartbeat Consumer) generano un evento Heartbeat se il messaggio non viene ricevuto entro il periodo configurato (Consumer Heartbeat Time).
Non è possibile utilizzare contemporaneamente i due metodi di monitoraggio, Guarding e
Heartbeat. Se questi due metodi vengono attivati simultaneamente, l'apparecchiatura utilizzerà soltanto il metodo di monitoraggio Heartbeat.
¶ Significato dei valori possibili
Il messaggio Heartbeat indica lo stato dell'apparecchiatura in un byte suddiviso come segue:
Il bit più significativo è riservato e ha sempre valore 0
I 7 bit meno significativi forniscono lo stato dell'apparecchiatura generando il messaggio Heartbeat
Sono possibili i seguenti valori:
Stato di Heartbeat Producer |
Valore (decimale) |
|---|---|
| Boot-Up | 0 |
| Stopped | 4 |
| Operational | 5 |
| Pre-Operational | 127 |
¶ Cablaggio al bus CANopen
Nella seguente sezione è descritto il cablaggio al bus CANopen
¶ Descrizione del modulo di interfaccia CANopen
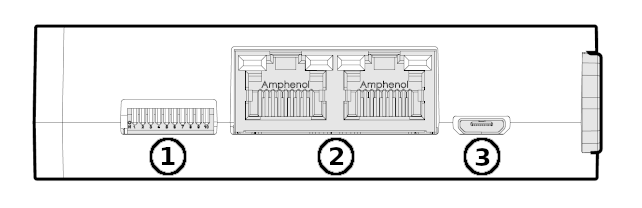
Le caratteristiche dell'illustrazione precedente sono descritte nella tabella seguente:
| Descrizione | Funzione | |
|---|---|---|
| 1 | DIP switch di configurazione | Definizione dell'indirizzo del nodo di rete e selezione della velocità del bus di campo CANopen. |
| 2 | Connettori RJ45 | Connessione al bus di campo CANopen. |
| 3 | Connettore micro USB | Interfaccia di monitoraggio e di aggiornamento del software. |
¶ Topologia
¶ Architettura
L'architettura della rete CANopen deve rispettare i seguenti vincoli:
lunghezza del bus/velocità di trasmissione (vedere Velocità di trasmissione, pagina 13)
numero di dispositivi collegati (vedere Numero di dispositivi collegati, pagina 12)
lunghezza delle derivazioni e intervallo tra due derivazioni (vedere Lunghezza delle derivazioni, pagina 12)
terminazione di linea (vedere Resistenza di terminazione di linea, pagina 13)
Le connessioni sul bus CANopen possono essere concatenate o in derivazione.
¶ Lunghezza delle derivazioni
Dal momento che una derivazione crea una riflessione del segnale, vi è un limite di lunghezza per i seguenti parametri:
Lmaxè la lunghezza massima di una derivazione.ΣLImaxè il valore massimo della somma di tutte le derivazioni sulla stessa scatola di derivazione.Interval minè la distanza minima necessaria tra due derivazioni.ΣLGmaxè il valore massimo della somma di tutte le derivazioni sul segmento.
I valori da rispettare sono contenuti nella seguente tabella:
| Velocità | Lmax |
ΣLImax |
Interval min 0,6xΣL locale |
ΣLGmax |
|---|---|---|---|---|
| 1 Mbit/s | 0,3 m (0.98 ft) | 0,6 m (1.96 ft) | 1,5 m (4.9 ft) | |
| 500 Kbit/s | 5 m (16.4 ft) | 10 m (32.80 ft) | 6 m (19.6 ft)(*) | 30 m (98.4 ft) |
| 250 Kbit/s | 5 m (16.4 ft) | 10 m (32.80 ft) | 6 m (19.6 ft)(*) | 60 m (196.8 ft) |
| 125 Kbit/s | 5 m (16.4 ft) | 10 m (32.80 ft) | 6 m (19.6 ft)(*) | 120 m (393.6 ft) |
(*) La lunghezza minima del cavo tra due scatole di derivazione consecutive deve essere superiore al 60% della maggiore delle due somme di lunghezze delle derivazioni di ognuna delle scatole.
¶ Numero di dispositivi collegati
Oltre ai vincoli di lunghezza per l'intero bus CANopen, sono da tener presente anche le seguenti limitazioni:
In qualsiasi caso, possono essere collegati non più di 64 dispositivi sullo stesso segmento.
Due segmenti devono essere separati da un ripetitore.
Il numero di dispositivi collegati su un sistema completo dipende dal master CANopen e non può essere superiore a 127.
¶ Scelta dei cavi di sistema
¶ Velocità di trasmissione
Nella seguente tabella sono indicate le velocità di trasmissione massime permesse:
| Velocità di trasmissione (Kbit/s) |
Lunghezza dei cavi |
|---|---|
| 1000 | 20 m (65.62 ft) |
| 500 | 100 m (328 ft) |
| 250 | 250 m (820 ft) |
| 125 | 500 m (1,640.4 ft) |
¶ Resistenza specifica
La resistenza specifica dei cavi deve essere inferiore a 70 mΩ/m.
¶ Resistenza di terminazione di linea
Per minimizzare la caduta di tensione nei cavi di connessione, è preferibile optare per una terminazione di linea con resistenza maggiore per lunghezze di cavi superiori a quelle specificate dalla norma ISO11898-2. Durante la configurazione del sistema, occorre anche prendere in considerazione le resistenze dei connettori. La differenza di potenziale alle connessioni CAN_GND di tutti gli elementi del bus CANopen non deve essere superiore a 2 Vcc.
¶ Interfaccia del bus di campo CANopen
I connettori si trovano nella parte superiore del modulo:
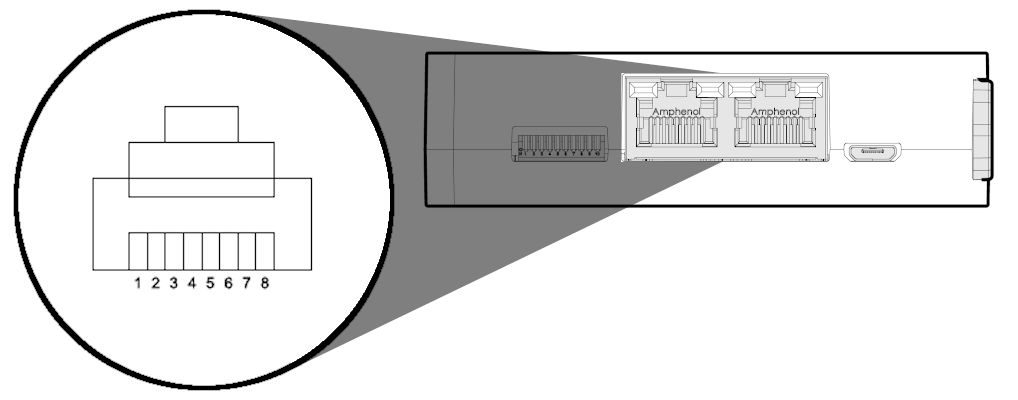
| Contatto | Segnale | Descrizione |
|---|---|---|
| 1 | CAN_H |
Linea del bus CAN_H (obbligatorio) |
| 2 | CAN_L |
Linea del bus CAN_L (obbligatorio) |
| 3 | CAN_GND |
Terra CAN (obbligatorio) |
| 4 | Non utilizzato | Riservato |
| 5 | Non utilizzato | Riservato |
| 6 | Non utilizzato | Riservato |
| 7 | Non utilizzato | Riservato |
| 8 | Non utilizzato | Riservato |
| Schermatura | CAN_SHLD |
Schermatura CAN |
I numeri dei contatti corrispondono alla legenda della figura precedente.
¶ COB-ID
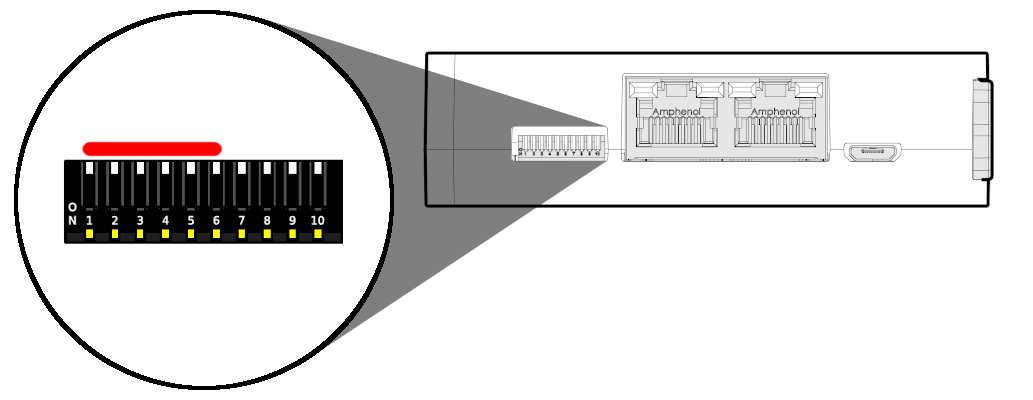
I cursori da 1 a 6 del DIP switch permettono di definire l'indirizzo di rete del modulo.
¶ Configurazione
| Pin 6 | Pin 5 | Pin 4 | Pin 3 | Pin 2 | Pin 1 | Selezione indirizzo 1..63 |
|---|---|---|---|---|---|---|
| 0 | 0 | 0 | 0 | 0 | 0 | Non consentito |
| 0 | 0 | 0 | 0 | 0 | 1 | 1 |
| 0 | 0 | 0 | 0 | 1 | 0 | 2 |
| … | … | … | … | … | … | … |
| 1 | 1 | 1 | 1 | 1 | 0 | 62 |
| 1 | 1 | 1 | 1 | 1 | 1 | 63 |
¶ Baudrate
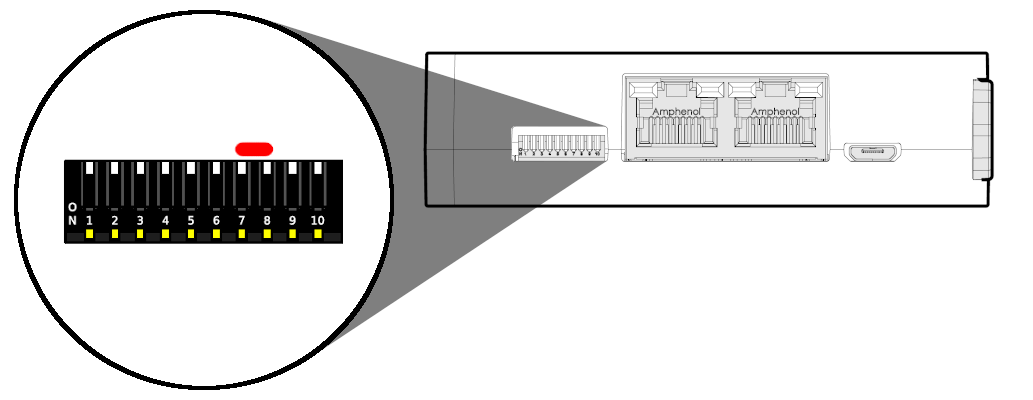
I cursori 7 e 8 del DIP switch permettono di definire la velocità di rete.
¶ Configurazione
| Pin 8 | Pin 7 | Velocità in baud |
|---|---|---|
| 0 | 0 | 1 Mbit/s |
| 0 | 1 | 500 Kbit/s |
| 1 | 0 | 250 Kbit/s |
| 1 | 1 | 125 Kbit/s |
¶ Terminatore di linea
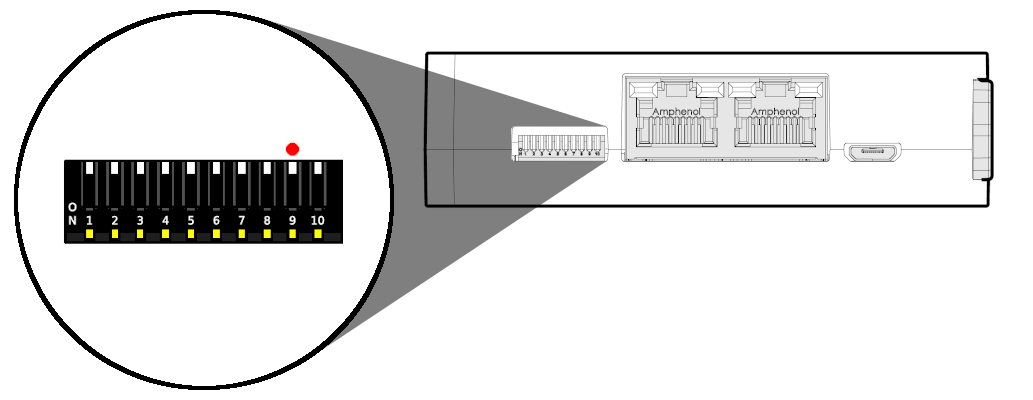
Il cursore 9 del DIP switch permette di inserire la resistenza di terminazione linea.
¶ Configurazione
| Pin 9 | Effetto |
|---|---|
| 0 | Nessuna resistenza inserita |
| 1 | Resistenza 120Ω inserita |
¶ Dizionario oggetti profilo di comunicazione da 1000H a 1FFFH
Questa sezione elenca gli oggetti legati al profilo di comunicazione. Ogni oggetto è descritto secondo gli standard CANopen con tutte le caratteristiche tecniche proprie.
¶ 1003H: Pre-defined Error Field (PEF)
Questo oggetto memorizza il numero di errori verificatisi.
¶ 1005H: COB-ID SYNC Message
Questo oggetto contiene l'identificativo del messaggio di sincronizzazione
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 0 | UNSIGNED32 |
80H | rw | no | sì |
¶ 1008H: Manufacturer Device Name
Questo oggetto contiene il nome dell'apparecchiatura
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 0 | STRING |
ro | no | no |
¶ 1009H: Manufacturer Hardware Version
Questo oggetto contiene il numero di versione hardware dell'apparecchiatura, con il formato ACV_A-xx.yy.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 0 | STRING |
[1] | ro | no | no |
¶ 100AH: Manufacturer Software Version
Questo oggetto contiene il numero della versione software dell'apparecchiatura, con il formato ACV-xx.yy.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 0 | STRING |
[2] | ro | no | no |
¶ 1014H: COB-ID Emergency (EMCY) Message
Questo oggetto contiene l'identificativo del messaggio di emergenza EMCY.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 0 | UNSIGNED32 |
80H + COB-ID |
rw | no | sì |
¶ 1016H: Consumer Heartbeat Time
Questo oggetto permette di configurare l'intervallo in ms durante il quale il master deve ricevere il messaggio Heartbeat dal modulo monitorato.
Il valore di questo oggetto deve essere superiore al valore dell'oggetto 1017H.
La durata deve essere espressa in un multiplo di 1 ms.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 0 | Numero del sottoindice | UNSIGNED8 |
1 | ro | no | sì |
| 1 | Consumer Heartbeat Time | UNSIGNED32 |
0 | rw | no | sì |
¶ Contenuto della variabile
Il sottoindice 1 ha il seguente contenuto:
| Bit | da 31 a 24 | da 23 a 16 | da 15 a 0 |
|---|---|---|---|
| Valore | 0H | Indirizzo del master | Durata del monitoraggio in ms |
Se il valore dell'oggetto è 0, il monitoraggio è disabilitato.
¶ 1017H: Producer Heartbeat Time
Questo oggetto permette di configurare l'intervallo in ms durante il quale il master deve produrre il messaggio Hearbeat.
Il metodo di monitoraggio predefinito è Node-Guarding. Se in questo oggetto è scritto un valore non nullo, viene utilizzato il meccanismo di Heartbeat.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 0 | UNSIGNED16 |
0 | rw | no | sì |
Se si sceglie il protocollo di monitoraggio degli errori Heartbeat, il generatore emette periodicamente un messaggio Heartbeat in funzione del parametro Producer Heartbeat Time. I nodi che hanno la funzione di monitorare questo messaggio (Heartbeat Consumer) generano un evento Heartbeat se il messaggio non viene ricevuto entro il periodo configurato (Consumer Heartbeat Time).
¶ 1400H: 1st Receive PDO Communication Parameter
Questo oggetto contiene l'identificativo del PDO in ricezione.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | COB-ID |
UNSIGNED32 |
200H + COB-ID |
rw | no | sì |
| 2 | Modalità di trasmissione | UNSIGNED8 |
FFH | rw | no | sì |
Le stesse caratteristiche si applicano ai
PDO1401H, 1402H...
¶ 1600H: 1st Receive PDO Mapping Parameter
Questo oggetto permette di descrivere gli oggetti che saranno trasportati dal PDO.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 0 | Numero di PDO |
UNSIGNED8 |
rw | no | sì | |
| 1 | 1° oggetto nel PDO |
UNSIGNED32 |
rw | no | sì | |
| 2 | 2° oggetto nel PDO |
UNSIGNED32 |
rw | no | sì | |
| … | ||||||
| 8 | Ultimo oggetto nel PDO |
UNSIGNED32 |
rw | no | sì |
¶ Struttura del campo dati
Ogni dato da trasportare è rappresentato nel modo seguente:
| Bit | Da 31 a 16 | Da 15 a 8 | Da 7 a 0 |
|---|---|---|---|
| Dati | Numero d'indice dell'oggetto da trasportare | Numero del sottoindice dell'oggetto da trasportare | Lunghezza dell'oggetto da trasportare (in bit) |
| Esempio | 6300H | 01H | 10H |
Le stesse caratteristiche si applicano ai
PDO1601H, 1602H...
¶ 1800H: 1st Transmit PDO Communication Parameter
Questo oggetto contiene l'identificativo del PDO di trasmissione
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | COB-ID |
UNSIGNED32 |
rw | no | sì | |
| 2 | Modalità di trasmissione | UNSIGNED8 |
FFH | rw | no | sì |
| 3 | Inhibit Time |
UNSIGNED16 |
0 | rw | no | sì |
| 4 | rw | no | sì | |||
| 5 | Event Timer |
UNSIGNED16 |
0 | rw | no | sì |
¶ Sottoindice 3 - Inhibit Time
Per la trasmissione del PDO (Transmit PDO), l'Inhibit Time può essere inserito in questo campo a 16 bit. Dopo una modifica dei dati, il trasmettitore di PDO verifica se è scaduto un Inhibit Time dall'ultima trasmissione. Può essere eseguita una nuova trasmissione di PDO solo se è scaduto l'Inhibit Time. L'Inhibit Time è utile durante la trasmissione asincrona (modalità di trasmissione 255), per evitare sovraccarichi sul bus CANopen. L'Inhibit Time è un multiplo di 100 μs del valore scritto nel sottoindice 3 degli oggetti da 1800H a 1807H.
¶ Sottoindice 5 - Event Timer
L'Event Timer funziona solo in modalità di trasmissione asincrona (modalità di trasmissione 255). Se i dati cambiano prima della scadenza dell'Event Timer, viene inviato un TPDO (Transmit PDO). Se in questo campo a 16 bit viene scritto un valore superiore a 0, il TPDOviene inviato dopo la scadenza dell'Event Timer. Il valore scritto nel sottoindice 5 degli oggetti da 1800H a 1807H corrisponde all'Event Timer in millisecondi. Il trasferimento dei dati avviene anche se i dati non sono stati modificati.
Le stesse caratteristiche si applicano ai
PDO1801H, 1802H...
¶ 1A00H: 1st Transmit PDO Mapping Parameter
Questo oggetto permette di descrivere gli oggetti che saranno trasportati dal PDO.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 0 | Numero di PDO |
UNSIGNED8 |
rw | no | sì | |
| 1 | 1° oggetto nel PDO |
UNSIGNED32 |
rw | no | sì | |
| 2 | 2° oggetto nel PDO |
UNSIGNED32 |
rw | no | sì | |
| … | ||||||
| 8 | Ultimo oggetto nel PDO |
UNSIGNED32 |
rw | no | sì |
¶ Struttura del campo dati
Ogni dato da trasportare è rappresentato nel modo seguente:
| Bit | Da 31 a 16 | Da 15 a 8 | Da 7 a 0 |
|---|---|---|---|
| Dati | Numero d'indice dell'oggetto da trasportare | Numero del sottoindice dell'oggetto da trasportare | Lunghezza dell'oggetto da trasportare (in bit) |
| Esempio | 6300H | 01H | 10H |
Le stesse caratteristiche si applicano ai
PDO1A01H, 1A02H...
¶ Oggetti della zona specifica del costruttore da 2000H a 5FFFH
Questa sezione elenca gli oggetti legati alla zona specifica del costruttore. Ogni oggetto è descritto secondo gli standard CANopen con tutte le caratteristiche tecniche proprie.
¶ 3000H: Controls
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | Control Word | UNSIGNED16 |
||||
| 2 | Control Latch | UNSIGNED16 |
||||
| 3 | Control Encoder | UNSIGNED16 |
||||
| 4 | HBfailedCnt | UNSIGNED16 |
ro | |||
| 5 | REC | UNSIGNED8 |
ro | |||
| 6 | TEC | UNSIGNED8 |
ro | |||
| 7 | perFound | UNSIGNED16 |
ro | |||
| 8 | perContaschede | UNSIGNED16 |
rw |
¶ 3002H: Analog I/O Modes
Questo oggetto consente di configurare ingressi e uscite analogiche.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | Analog Input Type (legacy) | UNSIGNED16 |
||||
| 2 | Analog Output Type | UNSIGNED16 |
||||
| 3 | Analog Input Type (extended) | UNSIGNED32 |
||||
| 4 | Thermocouple M1/M2 Type |
UNSIGNED8 |
||||
| 5 | Thermocouple M3/M4 Type |
UNSIGNED8 |
||||
| 6 | Thermocouple M5/M6 Type |
UNSIGNED8 |
||||
| 7 | Thermocouple M7/M8 Type |
UNSIGNED8 |
¶ Sottoindici 1 e 2
Determinano la modalità delle uscite analogiche (tensione o corrente) a in caso di corrente il range (0-20mA o 4-20mA) secondo le seguenti tabelle:
| Bit | Modalità uscite |
|---|---|
| Bit3=0 | M13/M14 in tensione |
| Bit3=1 | M13/M14 in corrente |
| Bit2=0 | M11/M12 in tensione |
| Bit2=1 | M11/M12 in corrente |
Solo in modalità corrente:
| Bit | Range corrente |
|---|---|
| Bit1=0 | M13/M14 da 4mA a 20mA |
| Bit1=1 | M13/M14 da 0mA a 20mA |
| Bit0=0 | M11/M12 da 4mA a 20mA |
| Bit0=1 | M11/M12 da 0mA a 20mA |
¶ Sottoindice 3
Definisce la configurazione degli ingressi analogici
Ogni nibble (gruppo di 4 bit) definisce un ingresso
| 0 (0000) | V |
| 1 (0001) | I |
| 2 (0010) | TC (tcType indica il tipo J/K) |
| 3 (0011) | PT100-2 |
| 4 (0100) | PT100-3 |
| 5 (0101) | PT1000-2 |
| 6 (0110) | PT1000-3 |
¶ Sottoindici da 4 a 7
Definiscono il tipo di termocoppia da configurare
| 0 | Tipo J |
| 1 | Tipo K |
¶ 3003H: Latch
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | ltc[0] | UNSIGNED16 |
||||
| 2 | ltc[1] | UNSIGNED16 |
||||
| 3 | ltc[2] | UNSIGNED16 |
||||
| 4 | ltc[3] | UNSIGNED16 |
||||
| 5 | lcn[0] | UNSIGNED8 |
||||
| 6 | lcn[1] | UNSIGNED8 |
||||
| 7 | lcn[2] | UNSIGNED8 |
||||
| 8 | lcn[3] | UNSIGNED8 |
||||
| 9 | tgl | UNSIGNED8 |
¶ 3004H: Counters
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | Cnt[0] | UNSIGNED16 |
||||
| 2 | Cnt[1] | UNSIGNED16 |
||||
| 3 | Cnt[2] | UNSIGNED16 |
||||
| 4 | Cnt[3] | UNSIGNED16 |
¶ 3005H: Actual Pulse
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | actPos[0] | UNSIGNED16 |
||||
| 2 | actPos[1] | UNSIGNED16 |
||||
| 3 | actPos[2] | UNSIGNED16 |
||||
| 4 | actPos[3] | UNSIGNED16 |
¶ 3006H: Set Pulse
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | PLS M2_1_2 | UNSIGNED16 |
||||
| 2 | PLS M2_3_4 | UNSIGNED16 |
||||
| 3 | PLS M2_5_6 | UNSIGNED16 |
||||
| 4 | PLS M2_7_8 | UNSIGNED16 |
¶ 3007H: PWM Frequency
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | FRQ M2_1 | UNSIGNED16 |
||||
| 2 | FRQ M2_3 | UNSIGNED16 |
||||
| 3 | FRQ M2_5 | UNSIGNED16 |
||||
| 4 | FRQ M2_7 | UNSIGNED16 |
¶ 3008H: PWM Duty Cycle and Enable
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | DTY M2_1 | UNSIGNED16 |
||||
| 2 | DTY M2_3 | UNSIGNED16 |
||||
| 3 | DTY M2_5 | UNSIGNED16 |
||||
| 4 | DTY M2_7 | UNSIGNED16 |
||||
| 5 | PWM Enable bit mask | UNSIGNED16 |
¶ 3009H: Voltage & Temp
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | mon_10V | UNSIGNED16 |
ro | |||
| 2 | temp_int | UNSIGNED16 |
ro | |||
| 3 | mon_10V_f | REAL32 |
ro | |||
| 4 | temp_f | REAL32 |
ro |
¶ Oggetti del profilo hardware da 6000H a 9FFFH
Questa sezione elenca gli oggetti legati al profilo hardware. Ogni oggetto è descritto secondo gli standard CANopen con tutte le caratteristiche tecniche proprie.
¶ 6000H: Read Input 8 bit
Questo oggetto contiene il valore degli ingressi digitali nel formato a 8 bit.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X2.0 | UNSIGNED8 |
ro | sì | no | |
| 2 | X2.1 | UNSIGNED8 |
ro | sì | no | |
| 3 | X1 | UNSIGNED8 |
ro | sì | no | |
| 4 | X3 | UNSIGNED8 |
ro | sì | no |
¶ 6100H: Read Input 16 bit
Questo oggetto contiene il valore degli ingressi digitali nel formato a 16 bit.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X2 | UNSIGNED16 |
ro | sì | no | |
| 2 | X1-3 | UNSIGNED16 |
ro | sì | no |
¶ 6120H: Read Input 32 bit
Questo oggetto contiene il valore degli ingressi digitali nel formato a 32 bit.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X1-X2 | UNSIGNED32 |
ro | sì | no |
¶ 6200H: Write Output 8 bit
Questo oggetto contiene il valore delle uscite digitali nel formato a 8 bit.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X2.0 | UNSIGNED8 |
rw | sì | no | |
| 2 | X2.1 | UNSIGNED8 |
rw | sì | no |
¶ 6300H: Write Output 16 bit
Questo oggetto contiene il valore delle uscite digitali nel formato a 16 bit.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X2 | UNSIGNED16 |
rw | sì | no |
¶ 6400H: Read Analog Input 8 bit
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X3 | UNSIGNED16 |
rw | sì | no |
¶ 6401H: Read Analog Input 16 bit
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X3 | UNSIGNED16 |
rw | sì | no |
¶ 6402H: Read Analog Input (32 bit)
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X3 | UNSIGNED16 |
rw | sì | no |
¶ 6403H: Analog Resolution configuration
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | overChTimer | UNSIGNED16 |
0x00 | rw | ||
| 2 | AD12Bit | UNSIGNED8 |
0x00 | rw | ||
| 3 | DA12Bit | UNSIGNED8 |
0x00 | rw |
¶ 6404H: Read Analog Input Process Value
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X3 | UNSIGNED16 |
rw | sì | no |
¶ 6405H: Analog Input Process Scale
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X3 | UNSIGNED16 |
rw | sì | no |
¶ 6406H: Analog Input Process IIR Filter
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X3 | UNSIGNED16 |
rw | sì | no |
¶ 6407H: Analog Input AiFlt
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X3 | REAL32 |
rw | sì | no |
¶ 6411H: Write Analog Output
Questo oggetto permette di pilotare le uscite analogiche in corrente o in tensione, a seconda di come sono state configurate.
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | Tensione su morsetti M11/M12 |
SIGNED16 |
rw | sì | No | |
| 2 | Tensione su morsetti M13/M14 |
SIGNED16 |
rw | sì | No | |
| 3 | Corrente su morsetti M11/M12 |
UNSIGNED16 |
rw | sì | No | |
| 4 | Corrente su morsetti M13/M14 |
UNSIGNED16 |
rw | sì | No |
¶ 6412H: Analog Output
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X3 | UNSIGNED16 |
rw | sì | no |
¶ 6413H: Analog Output Offset
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | X3 | UNSIGNED16 |
rw | sì | no |
¶ 6004H: Encoder master
| Sottoindice | Descrizione | Tipo dati | Valore predefinito | Accesso | Mappatura PDO |
Memorizzato |
|---|---|---|---|---|---|---|
| 1 | m.enc1_X1-03_04 | UNSIGNED16 |
rw | |||
| 2 | m.enc2_X1-05_06 | UNSIGNED16 |
rw | |||
| 3 | m.enc3_X1-07_08 | UNSIGNED16 |
rw | |||
| 4 | m.enc4_X1-09_10 | UNSIGNED16 |
rw |
¶ Altro...
¶ Range dei valori di pilotaggio
Di seguito i range per il pilotaggio delle uscite:
- uscite in tensione: -2048/+2047 (-10/+10V)
- uscite in corrente: 0/+4095 (0/+20mA o +4/+20mA)