¶ Absolute maximun rating
| Function | Unit | Note | |
|---|---|---|---|
| Power Supply (logic) | 30 | Vdc | |
| Power supply (motor) | 60 | Vdc | |
| Power supply (motor) | 63 | Vdc | Duration 100mS, not repeatable. |
| Digital Input 5Vdc | 9 | Vdc | |
| Digital Input 24Vdc | 28,8 | Vdc | |
| Analog Input 0-10Vdc | 28,8 | Vdc |
¶ Operating parameters
| Function | Parameter name | Min | Typical | Max | Unit | Note |
|---|---|---|---|---|---|---|
| Control Logic | Power supply Voltage | 19,2 | 24 | 28,8 | Vdc | |
| Power supply Current | 44 | 48 | 52 | mA | ||
| Motor Control | Power supply Voltage | 19,2 | 24 / 48 | 57,6 | Vdc | |
| Power supply Current | -- | -- | 10 | A | Fused | |
| Digital Inputs 24Vdc | Turn-on Voltage | 14,85 | 16,2 | 18 | V | |
| Turn-off Voltage | 11,8 | 13,5 | 14,9 | V | ||
| Switching frequency | 500 | Khz | ||||
| Current | 4,2 | mA | ||||
| Fast Digital Inputs 5Vdc (Encoder / Hall) |
Turn-on Voltage | 2,4 | 3,3 | 4,1 | V | |
| Turn-off Voltage | 1 | 1,9 | 2,7 | V | ||
| Switching frequency | 450 | Khz | ||||
| Current | 1 | mA | ||||
| Digital outputs | Current | 0 | 500 | 900 | mA | While Output is ON. |
| Leakage Current | 2 | -- | 7 | µA | While Output is OFF. | |
| Analog output 0-10Vdc | Maximum Voltage | 9,92 | V | Output value = 100% | ||
| Minimum Voltage | 22 | mV | Output value = 0% | |||
| Current | 10 | 20 | mA | Output value = 100% | ||
| Load Resistance | 10 | -- | -- | KΩ | ||
| Analog Input 0-10Vdc | Maximum Voltage | 11,3 | V | |||
| Current | 350 | µA | @10V | |||
| Input Resistance | 28 | KΩ | ||||
¶ Meccaniche e ambientali
| MSV | MSZ | |
|---|---|---|
| Dimensioni | 75.7 x 54 mm | |
| Altezza | 16.5 mm | 16.5 mm |
| Peso | 47 g | 53 g |
| Temperatura ambientale | Funzionamento da 0 a +45 ºC, Stoccaggio da -40 a +85 ºC | |
| Umidità | 0 to 95%, senza condensa | |
| Raffreddamento | Dissipatore passivo o raffreddamento a ventilazione forzata |
¶ Selettori
| Selettore | Descrizione |
|---|---|
| s1 | Resistenza di terminazione CAN |
| s2 | Funzione personalizzata opzionale |
¶ Connessioni
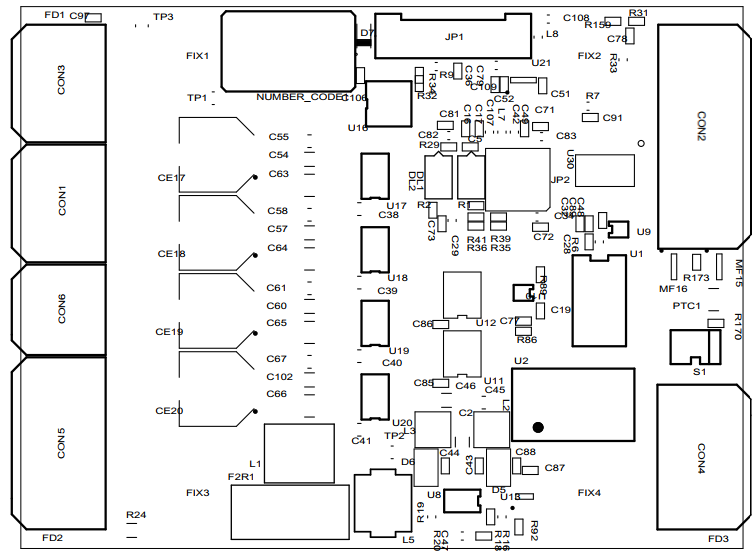
¶ CON1 - Connettore sensori hall
| CON1 | pin | nome | tipo | descrizione |
|---|---|---|---|---|
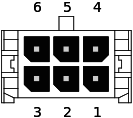 |
1 | 5V | out | alimentazione sonde 5V |
| 2 | comune | - | riferimento comune 5V | |
| 3 | comune | - | riferimento comune 5V | |
| 4 | hallA | in | sonda hall A | |
| 5 | hallB | in | sonda hall B | |
| 6 | hallC | in | sonda hall C |
* Nei modelli MSV-A e MSV-B il connettore encoder (con3) non è presente. È possibile in questo caso configurare CON1 come connettore encoder
¶ CON2 - Connettore I/O
| CON2 | pin | nome | tipo | descrizione |
|---|---|---|---|---|
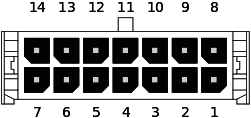 |
1 | AI | IN | ingresso/uscita analogica |
| 2 | 24V | OUT | 24V ingresso digitale 2 | |
| 3 | DI_2 | IN | ingresso digitale 2 | |
| 4 | comune | - | comune ingresso digitale 2 | |
| 5 | 24V | OUT | 24V ingresso digitale 1 | |
| 6 | DI_1 | IN | ingresso digitale 1 | |
| 7 | comune | - | comune ingresso digitale 1 | |
| 8 | comune | - | comune ingresso/uscita analogica / output digitale 1 | |
| 9 | DO_1 | OUT | output digitale 1 | |
| 10 | DO_0 | OUT | output digitale 0 | |
| 11 | comune | - | comune output digitale 0 | |
| 12 | 24V | OUT | 24V ingresso digitale 0 | |
| 13 | DI_0 | IN | ingresso digitale 0 | |
| 14 | comune | - | comune ingresso digitale 0 |
¶ CON3 - Connettore encoder
| CON3 | pin | nome | tipo | descrizione |
|---|---|---|---|---|
|
1 | 5V | out | alimentazione encoder 5V |
| 2 | comune | - | riferimento comune 5V | |
| 3 | comune | - | riferimento comune 5V | |
| 4 | SA | in | segnale A | |
| 5 | SB | in | segnale B | |
| 6 | SC | in | segnale C (index) |
** Questo connettore non è presente nei modelli MSV-A e MSV-B
¶ CON4 - Connettore CANopen
| CON4 | pin | nome | tipo | descrizione |
|---|---|---|---|---|
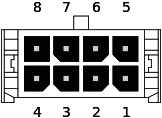 |
1-5 | CH+ | IN/OUT | CAN high |
| 2-6 | CH- | IN/OUT | CAN low | |
| 3-7 | comune CAN | - | riferimento 0V CAN | |
| 4-8 | comune CAN | - | riferimento 0V CAN |
* Questo connettore è presente solo nei modelli MSV-C e MSV-D
¶ CON5 - Connettore alimentazione
| CON5 | pin | nome | tipo | descrizione |
|---|---|---|---|---|
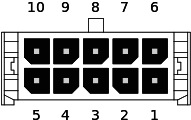 |
1 | comune | - | riferimento comune 24V logic/power |
| 2 | 24V logic | in | alimentazione circuiti logici | |
| 3 | ground | - | PE-terra | |
| 4 | 24V power | in | alimentazione di potenza | |
| 5 | res brake | out | resistenza di frenatura | |
| 6 | comune | - | riferimento comune 24V logic/power | |
| 7 | 24V logic | in(OUT) | alimentazione circuiti logici | |
| 8 | ground | - | PE-terra | |
| 9 | 24V power | in(OUT) | alimentazione di potenza | |
| 10 | 24V res brake | out | riferimento per resistenza di frenatura |
¶ CON6 - Connettore motore
| CON6 | pin | nome | tipo | brushless trifase | stepper bifase |
|---|---|---|---|---|---|
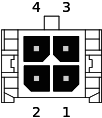 |
1 | B | out | resistenza/brake | (B)H2- |
| 2 | U | out | fase U | (A)H1+ | |
| 3 | W | out | fase W | (B)H2+ | |
| 4 | V | out | fase V | (A)H1- |
¶ JP1 - Connettore seriale TTL
| JP1 | pin | nome | tipo | descrizione |
|---|---|---|---|---|
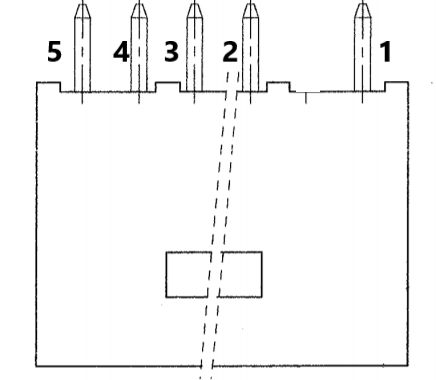 |
1 | GND | - | |
| 2 | 5v | in | ||
| 3 | RXD | in | Collegare qui il TX del PC | |
| 4 | TXD | out | Collegare qui l'RX del PC |
¶ Configurazione modalità Rientro
¶ Descrizione
La modalità Rientro consente di comandare la rotazione del motore tramite specifici ingressi digitali associati all'applicazione.
L'avvio, l'arresto e il verso di rotazione del motore dipendono dalla modalità configurata e dallo stato dei digital input dedicati.
¶ Attivazione applicazione
Per attivare la modalità Rientro, impostare il parametro: typeAppl = 1
¶ Modalità di funzionamento
La modalità Rientro può essere utilizzata in due configurazioni alternative.
¶ Modalità 1: IN_START + IN_INVDIR
In questa configurazione vengono utilizzati i seguenti ingressi:
| Funzione | Descrizione |
|---|---|
| IN_START | Comando di avvio motore |
| IN_INVDIR | Selezione del verso di rotazione |
Il motore viene avviato tramite IN_START, mentre il verso viene determinato dallo stato di IN_INVDIR.
¶ Modalità 2: IN_CW + IN_CCW
In questa configurazione vengono utilizzati i seguenti ingressi:
| Funzione | Descrizione |
|---|---|
| IN_CW | Avvio motore in direzione positiva |
| IN_CCW | Avvio motore in direzione negativa |
Entrambi gli ingressi comandano direttamente il moto, ciascuno con il proprio verso associato.
¶ Associazione delle funzioni alle uscite e agli ingressi fisici
Per utilizzare i digital input/output è necessario:
associare la funzione desiderata al morsetto fisico;
configurare, se necessario, la logica del livello di ingresso/uscita.
| Funzione | Indice |
|---|---|
| IN_START | Contare il bit che rappresenta l'ingresso desiderato. 0 = nessun input |
| IN_INVDIR | Contare il bit che rappresenta l'ingresso desiderato. 0 = nessun input |
| IN_CW | Contare il bit che rappresenta l'ingresso desiderato. 0 = nessun input |
| IN_CCW | Contare il bit che rappresenta l'ingresso desiderato. 0 = nessun input |
| FAULT | Contare il bit che rappresenta l'uscita desiderata. 0 = nessun output |
| IN_SPEED | Contare il bit che rappresenta l'uscita desiderata. 0 = nessun output |
¶ Selezione funzione ingressi/uscite
Qui è possibile reperire informazioni su come selezionare le seguenti variabili all'ingresso fisico desiderato on_board_i_o
¶ Funzionamento operativo
¶ Modalità IN_START
In modalità IN_START, il motore inizia a ruotare sul fronte di salita dell'ingresso IN_START.
Il verso di rotazione è determinato dallo stato dell'ingresso IN_INVDIR.
Comportamento
| Evento | Azione |
|---|---|
| Fronte di salita di IN_START | Avvio motore |
| Stato di IN_INVDIR | Determina il verso di rotazione |
| Fronte di discesa di IN_START | Avvio temporizzazione di arresto |
¶ Modalità IN_CW / IN_CCW
In modalità IN_CW / IN_CCW:
| Evento | Azione |
|---|---|
| Fronte di salita di IN_CW | Avvio motore in direzione positiva |
| Fronte di salita di IN_CCW | Avvio motore in direzione negativa |
¶ Controllo velocità
In entrambe le modalità, il motore è controllato in velocità.
La velocità di riferimento è definita dal parametro: sSpeed
Questo parametro è disponibile nella sezione Test options di Device Manager.
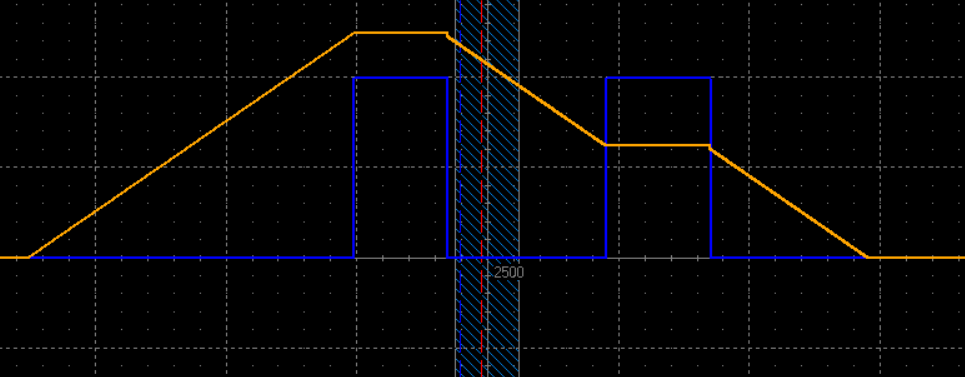
Al raggiungimento del setpoint di velocità, verrà attivata l'uscita IN_SPEED.
Per far in modo che la velocità sia considerata valida, l'errore di velocità, filtrato tramite un filtro con frequenza di taglio impostabile FltErrSpeed.kf, dev'essere mantenuto all'interno della finestra istSpd.
In seguito il grafico con in giallo l'andamento della velocità e in blu l'uscita IN_SPEED:
¶ Arresto motore ritardato
Al rilevamento del fronte di discesa dell'ingresso di start, il motore non viene arrestato immediatamente.
Viene invece atteso un tempo pari al valore del parametro: monoSet
Questo parametro è disponibile nella sezione Application: Re-entry di Device Manager.
Al termine del tempo impostato, il motore viene fermato.
Sequenza di arresto
| Evento | Azione |
|---|---|
| Fronte di discesa dell'ingresso di start | Inizio conteggio tempo monoSet |
| Scadenza tempo monoSet | Arresto motore |
¶ Feedback Digitali
| Uscita | Descrizione |
|---|---|
¶ Riepilogo parametri
| Parametro | Descrizione |
|---|---|
| typeAppl | Selezione dell'applicazione |
| dinp[x].mode | Associazione funzione a ingresso fisico |
| dinp[x].lev | Configurazione livello logico ingresso |
| sSpeed | Velocità di comando motore |
| monoSet | Ritardo di arresto dopo il rilascio del comando |