Immagine puramente indicativa
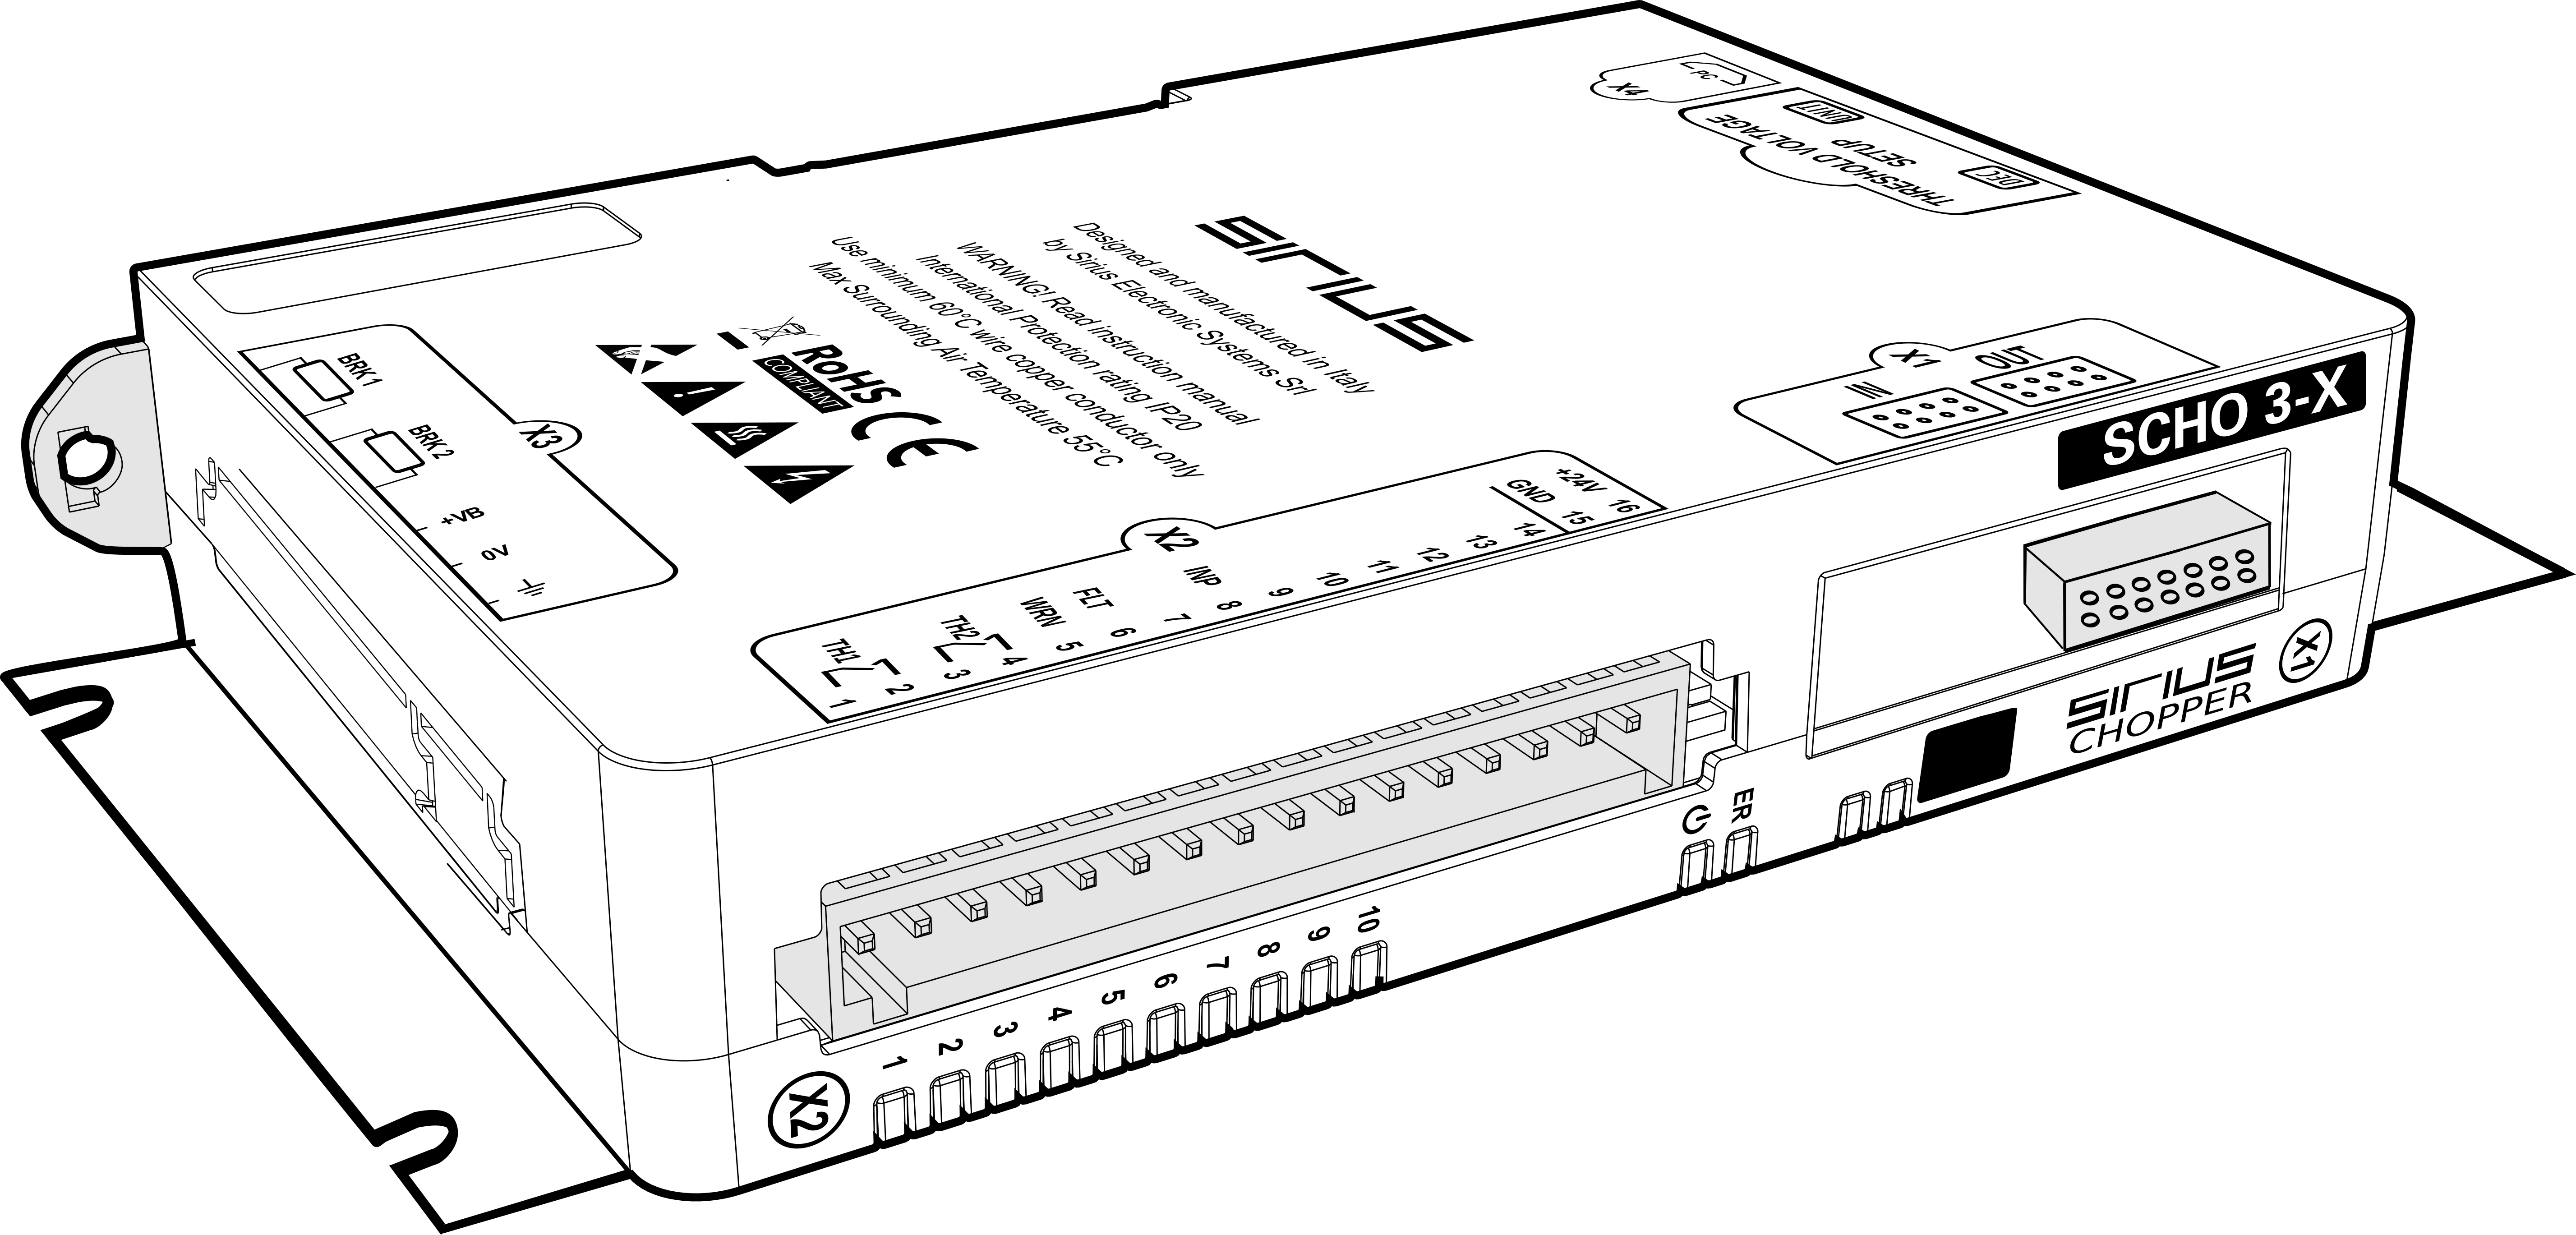
¶ Download technical sheet PDF
| Model | Description | Download technical sheet |
|---|---|---|
| SCHO3-1 | Master 1 CH | |
| SCHO3-2 | Master 2 CH | |
| SCHO3-3 | Slave 1 CH | |
| SCHO3-4 | Slave 2 CH | |
| SCHO3-5 | Stand Alone |
¶ 1. Informazioni generali
¶ 1.1 Dove utilizzarlo
Il caso di utilizzo principale di SCHO3-X riguarda sistemi di alimentazione a batteria in cui un elemento reattivo può portare ad un'alterazione dei normali livelli di tensione. Prima di utilizzare uno o più elementi della serie SCHO3 è necessario conoscere il sistema in cui viene inserito e verificare che rientri nelle specifiche che caratterizzano il prodotto.
In particolare è necessario conoscere la massima tensione di sovraelongazione e la corrente che l'elemento rigeneratore è in grado di indurre nel sistema.
¶ 1.2 Dimensionamento sistema SCHO3-X
Il sistema implementabile dalla serie SCHO3-1/2/3/4 consiste nella possibilità di comporre modularmente un chopper adattabile a diverse correnti medie e massime.
Partendo, nel caso più semplice, da un singolo elemento Master ad 1 canale da 15A (50A di picco) si può arrivare a gestire fino a 4 elementi (1 Master a 2 canali + 3 Slave a 2 canali) e correnti di 120A (400A di picco).
Interconnessione tra dispositivi da effettuare prima di fornire alimentazione.
¶ 1.3 Scelta resistenza dissipazione
Per consentire il funzionamento entro i limiti hardware, più precisamente la corrente massima accettabile dal dispositivo prima di rilevare un fault con conseguente stato di protezione (indicato da led 1 e led 4), si consiglia di porre attenzione alla scelta delle resistenze BRK1 e BRK2.
Le resistenze dovranno essere dimensionate:
- max: secondo la legge di Ohm applicata rispetto a tensione di sovraelongazione massima e corrente massima erogata dall'elemento rigeneratore.
- tipica: secondo la legge di Ohm applicata rispetto a tensione di sovraelongazione massima e corrente massima accettabile dal chopper.
- min: Rbrk>1Ω.
¶ 2. Pinout
¶ X1 - Concatenzaione Master-Slave
| Forward (OUT) | |
|---|---|
 |
|
| Questo connettore è presente sia in master che slave, raccoglie i segnali di controllo di stato e il comando di accensione per i canali slave. | |
| Backward (IN) | |
|---|---|
|
|
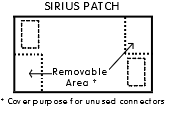
| Questo connettore è presente solo in dispositivi slave. Tramite un'interconnessione "Sirius patch" riceve controlli da dispositivo master. | |
*Non fare connessioni diverse da quelle indicate, realizzate da una patch specifica realizzata da Sirius!
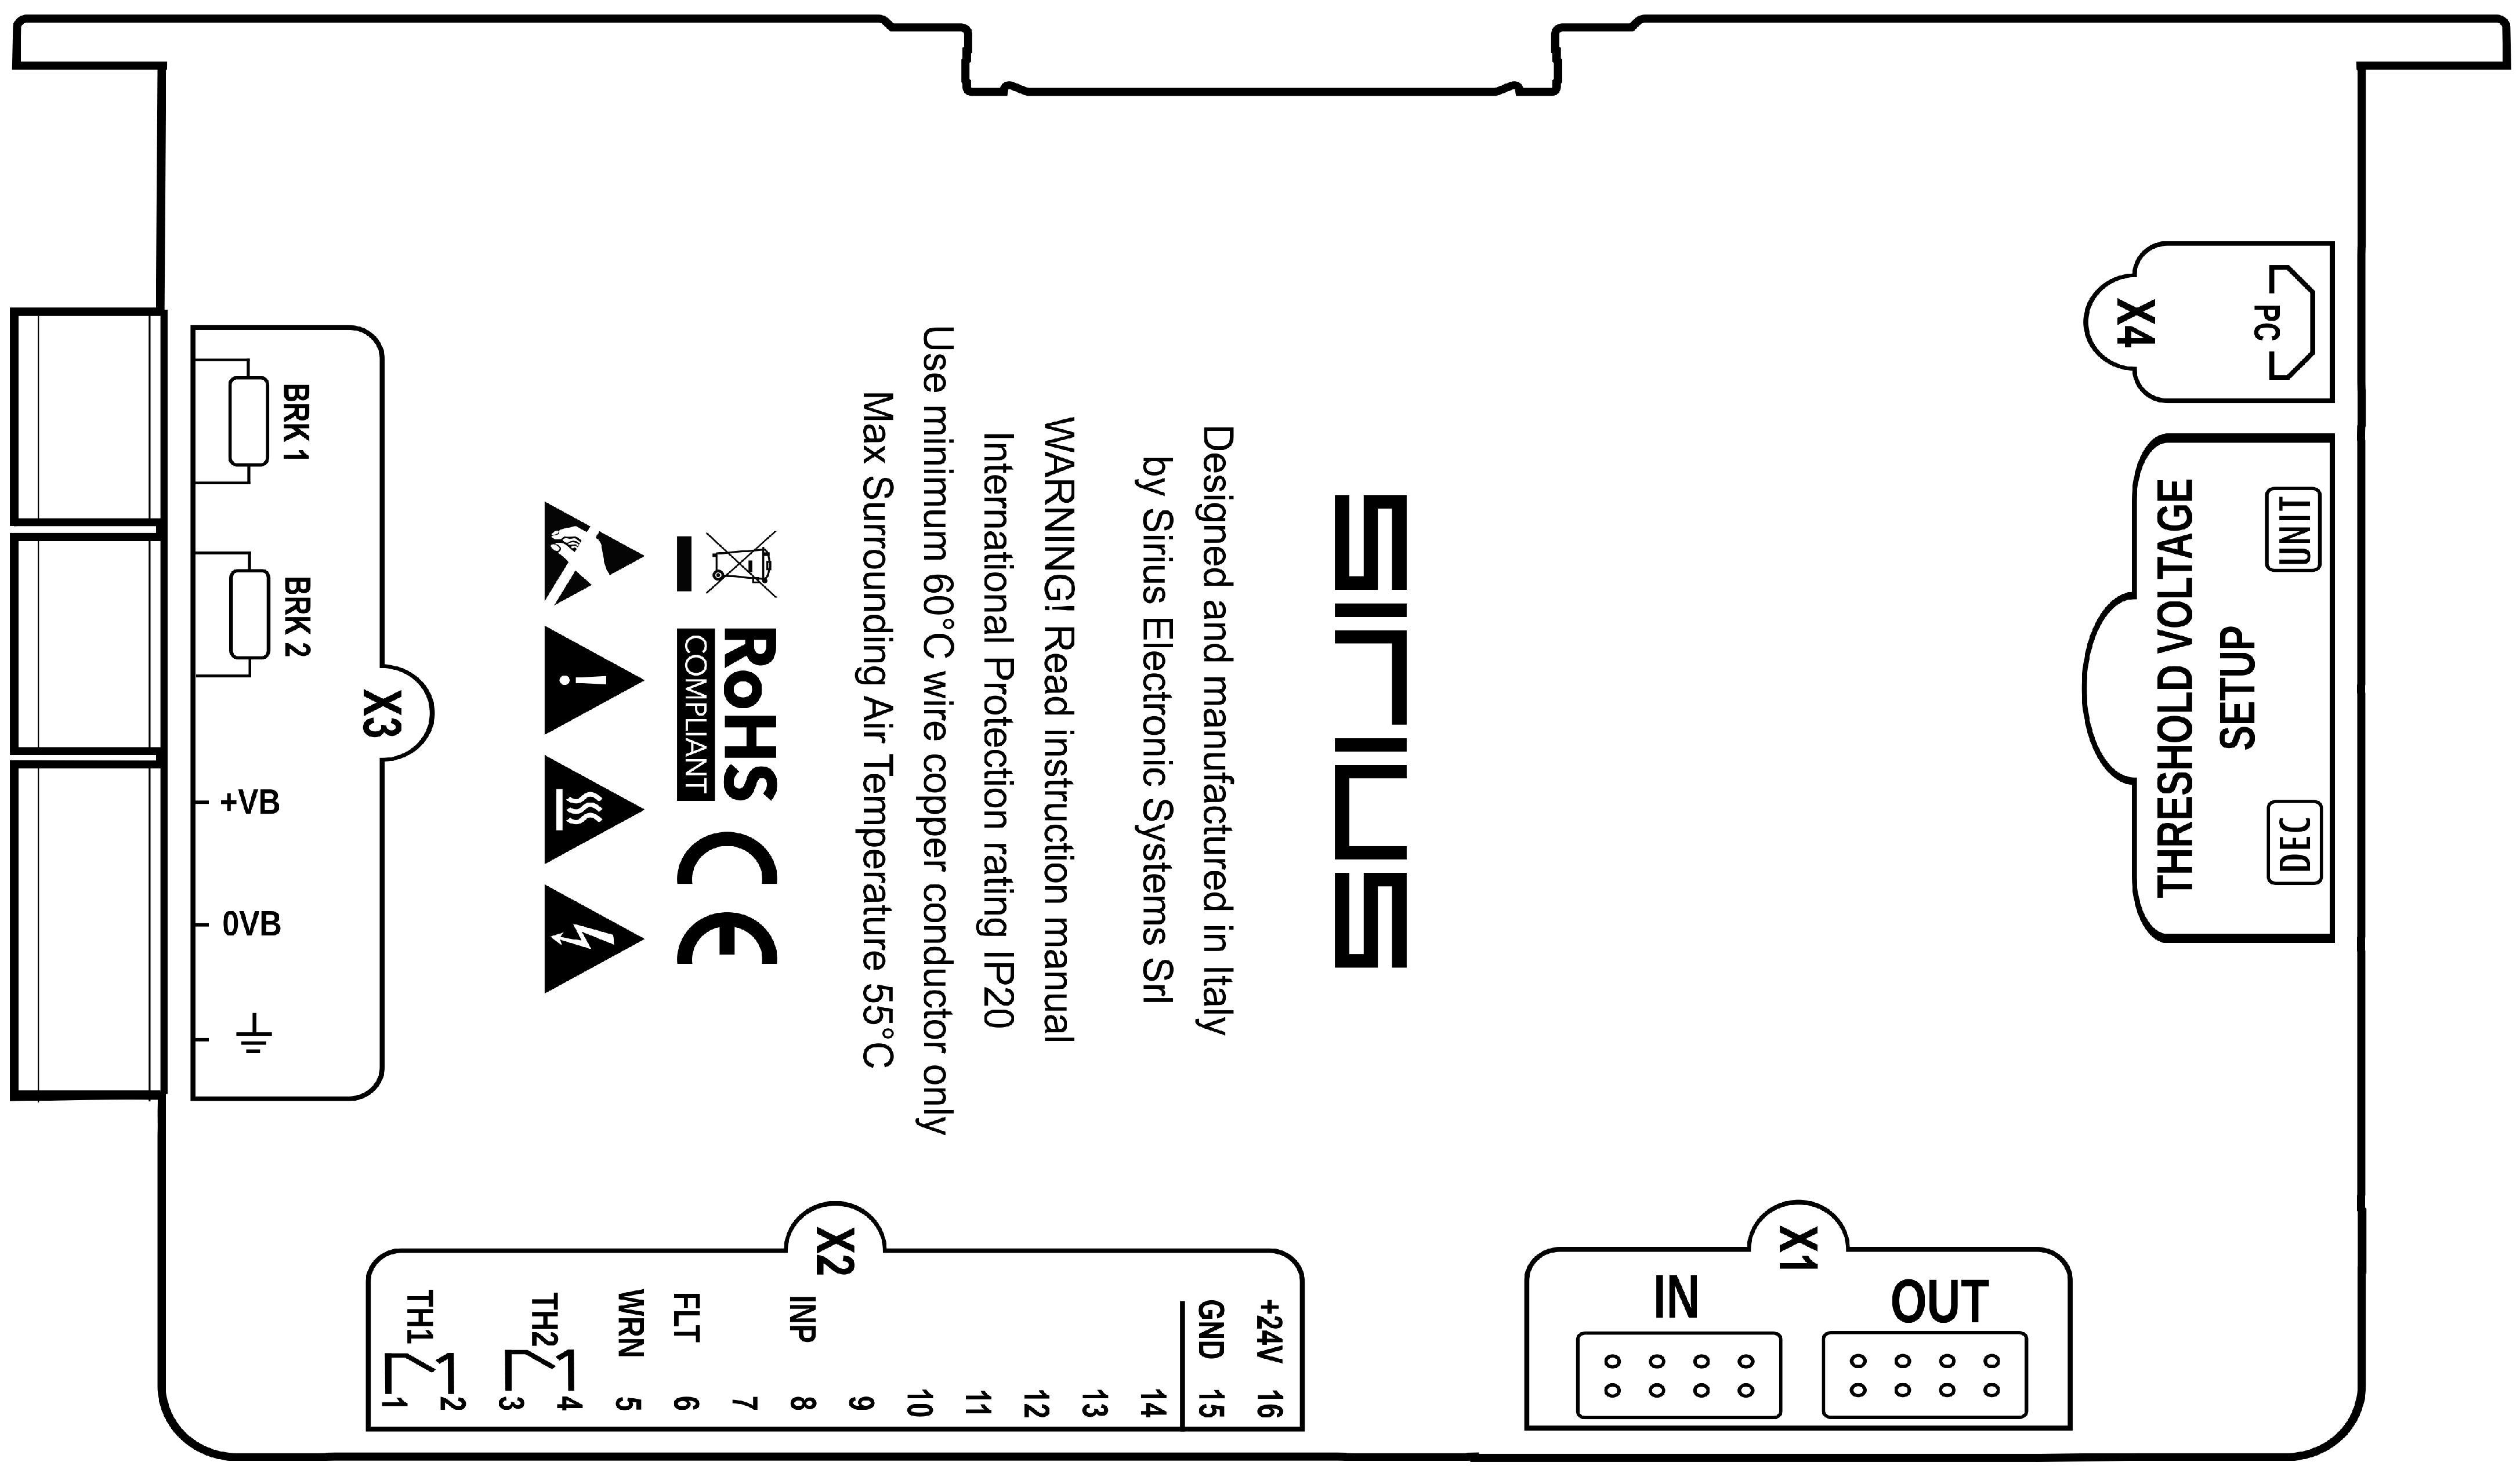
¶ X2 - Alimentazione Logica e I/O
Link modello compatibile con X2
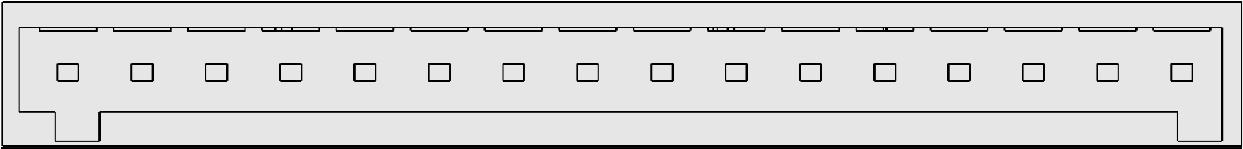 |
|||||||||||||||
|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|---|
| 1 | 2 | 3 | 4 | 5 | 6 | 7 | 8 | 9 | 10 | 11 | 12 | 13 | 14 | 15 | 16 |
| Termistor 1 |
Termistor 1 Vcc |
Termistor 2 |
Termistor 2 Vcc |
DO1 pnp WRN |
DO0 pnp FAULT |
NC | DI0 Alt Funct |
NC | NC | NC | NC | NC | NC | GND | +24V |
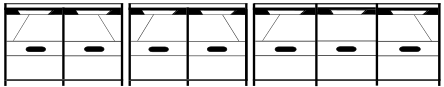
¶ X3 - VBUS
Link modello compatibile con X3
NB: X3 è comprensivo di 3 connettori della serie indicata
 |
||||||
|---|---|---|---|---|---|---|
| BRAKE 1 Res |
BRAKE 1 Res |
BRAKE 2 Res |
BRAKE 2 Res |
+V Vbus |
0V Vbus |
EARTH |
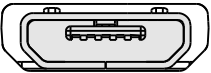
¶ X4 - USB 2.0 B micro (Device)
 |
||||
|---|---|---|---|---|
| 1 | 2 | 3 | 4 | 5 |
| VBUS | DM | DP | nu | GND |
¶ 3. Connessioni
Per un cablaggio corretto è necessario scegliere una sezione dei cavi adatta alla corrente media che si intende far smorzare al sistema chopper. Può essere utile consultare una tabella di dimensionamento.
¶ 3.1 Alimentazione e segnalazione
- Attraverso il connettore X2 è necessario alimentare la parte logica fornendo una tensione di +24V (X2.16) rispetto a GND (X2.15). Per un funzionamento corretto è necessario che i potenziali di riferimento della logica (GND, X2.15) e della potenza (0V Vbus, X3.2) abbiano un nodo di unione in prossimità dell'alimentazione. Questo garantisce una lettura corretta della tensione Vbus senza comportare circolazioni di corrente tra parte loga e parte di potenza.
- Sono presenti due uscite per segnalare eventuali Warning (X2.5) e Fault (X2.6). Le uscite sono di tipo PNP a 24V protette.
- E' disponibile un ingresso per attivare, previa configurazione, la modalità alternativa di scarica controllata in corrente.
- E' possibile collegare 2 termistori (TH1, X2.1 X2.2) (TH2, X2.3 X2.4) per rilevare una temperatura eccessiva delle resistenze di dissipazione collegate a X3 (BRK1) e X3 (BRK2). Ai termistori viene fornita una tensione di riferimento generata internamente al dispositivo e ne viene rilevata la variazione conseguente all'apertura del contatto meccanico per effetto termico.
¶ 3.2 VBUS / Chopper
Il connettore X3 si compone di 3 connettori separati per un totale di 7 (2+2+3) poli.
I connettori usati, della serie EC762V-XXP, sopportano una corrente nominale di 30A.
- Il connettore da 3 poli, sulla destra, costituisce la connesione verso il sistema di alimentazione da proteggere.
Oltre alla connessione verso le linee di alimentazione è previsto un morsetto di messa a terra. - Il connettore a 2 poli, a sinistra, costituisce la connessione per la prima resistenza di frenatura.
Indicato come "BRK1" questo connettore è presente in ogni dispositivo, sia master che slave. Assicurarsi in dispositivi ad un solo canale (SCHO3-1, SCHO3-3) di collegare questo connettore e non BRK2 perchè internamente non collegato. - Il connettore a 2 poli, al centro, costituisce la connessione per la seconda resistenza di frenatura.
Indicato come "BRK2" questo connettore è presente in dispositivi a due canali, sia master che slave. In caso di dispositivi a due canali (SCHO3-2, SCHO3-4) le funzionalità di BRK1 e BRK2 sono identiche mantenendo però una rilevazione degli errori e segnalazioni tramite led separata.
Prima di procedere a questi collegamenti assicurarsi di disporre di cavi con una sezione appropriata rispetto alla corrente che transiterà nel filo.
¶ 3.3 Connessione Master-Slave
La possibilità di espandere il sistema chopper segue un'architettura Master-Slave. Per questo collegamento è necessario avere un Chopper Bridge fornito da Sirius e dimensionato per mantenere una distanza stabilita tra i componenti garantendo una corretta dissipazione di ciascun dispositivo.
- L'attivazione dei canali chopper viene trasmessa in formato PWM, gestito secondo la configurazione del master, così da gestire al meglio regolazione di corrente e dissipazione di potenza.
- I dispositivi slave non hanno bisogno di alimentazione esterna, vengono fornite dal proprio master il riferimento GND e le tensioni +5V e +15V.
- La comunicazione adotta un protocollo SPI dove la linea MISO raccoglie informazioni sullo stato degli slave mentre la linea MOSI porta le informazioni di stato visualizzabili nei led posti sotto X2.
¶ 4. Led di segnalazione
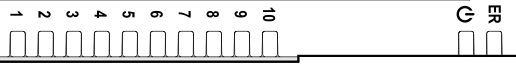
Il sistema è dotato di diversi LED che forniscono informazioni sullo stato operativo del chopper, dell'ingresso digitale, dell'alimentazione e dello stato generale del programma.
I LED sono divisi per funzione e colore, come descritto di seguito.
¶ 4.1 Led canali chopper A e B
| N° | LED | Colore | Comportamento | Descrizione |
|---|---|---|---|---|
| 1 | BRK2 Overcurrent | Rosso | Acceso fisso | Fault hardware di sovraccorrente nel canale B |
| 2 | BRK2 Resistor OK | Giallo | Acceso fisso | La resistenza B è collegata |
| 3 | BRK2 Choppering | Blu | Lampeggiante | Il canale B sta attivamente chopperando |
| 4 | BRK1 Overcurrent | Rosso | Acceso fisso | Fault hardware di sovraccorrente nel canale A |
| 5 | BRK1 Resistor OK | Giallo | Acceso fisso | La resistenza A è collegata |
| 6 | BRK1 Choppering | Blu | Lampeggiante | Il canale A sta attivamente chopperando |
¶ 4.2 LED Stato Ingresso e Alimentazione
| N° | LED | Colore | Comportamento | Descrizione |
|---|---|---|---|---|
| 7 | VB Presence | Verde | Lampeggiante | Warning attivo |
| Acceso fisso | Tensione di alimentazione all'interno della finestra operativa | |||
| 8 | Input P On | Giallo | Acceso fisso | L'ingresso digitale è attivo |
¶ 4.3 LED Stato Programma
| Sym | LED | Colore | Comportamento | Descrizione |
|---|---|---|---|---|
 |
Run | Blu | Spento | Fault |
| ER | Err | Rosso | Acceso fisso | |
|
Run | Blu | Lampeggiante | Sistema operativo |
| ER | Err | Rosso | Spento |
¶ 5. Configurazione
¶ 5.1 Prima accensione
Questa sezione descrive le operazioni necessarie da eseguire prima della prima accensione del chopper, al fine di garantire un funzionamento corretto e sicuro del sistema.
Configurazione del setpoint di tensione
Il valore di tensione desiderato può essere impostato tramite due selettori rotativi meccanici posti sul pannello frontale del dispositivo, uno per le decine e uno per le unità.
Il range di tensione impostabile tramite selettori va da 18 V a 80 V.
Qualsiasi combinazione al di fuori di questo range è considerata non valida.
Se entrambi i selettori sono impostati su zero, il chopper ignora il valore impostato manualmente e utilizza il valore di tensione impostato tramite device manager sulla variabile vChopper.
Configurazione del Regolatore PID
Il chopper è dotato di un regolatore PID per il controllo della tensione. Prima della messa in servizio, è necessario impostare i seguenti parametri tramite device manager:
I valori di Kp e Ki devono essere scelti in base alla dinamica del carico e alla risposta desiderata del sistema. È consigliato utilizzare valori predefiniti come punto di partenza.
Impostazione del Numero di Resistenze e Slave Collegati
Tramite il software di configurazione è necessario specificare:
Impostazione dei Limiti di Tensione
È obbligatorio impostare, sempre tramite device manager, i seguenti limiti di sicurezza:
Se durante il funzionamento il sistema rileva una tensione al di fuori di questi limiti, verrà generato un errore di protezione e il chopper interromperà la regolazione, seguendo quanto descritto nel
Paragrafo 6.
Configurazione della Soglia i²t
Il parametro i²t è utilizzato per la protezione termica e di sovraccarico del sistema.
Nel sistema vengono calcolati due valori distinti di i²t:
i2t_I[x]: utilizzato per proteggere le resistenze di potenza dal superamento dei propri limiti termici.D_i2t_I[x]: utilizzato per proteggere la scheda elettronica e i suoi componenti interni da condizioni di sovraccarico prolungate.
Entrambi i valori devono essere configurati tramite device manager.
La corretta impostazione delle soglie i²t è fondamentale per garantire la sicurezza e l'affidabilità del sistema.
Le soglie devono essere calcolate sulla base:
• delle caratteristiche termiche e di dissipazione delle resistenze
• delle specifiche elettriche e limiti massimi della scheda
Quando uno dei due limiti i²t viene superato, il sistema genera un errore di protezione e interrompe automaticamente il funzionamento per prevenire danni permanenti, seguendo quanto descritto nel
Paragrafo 6.
¶ 6. Descrizione parametri
¶ Header
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
BIOSVer |
Out | Versione del BIOS installata MM.mm -MM: Major release -mm: Minor release |
||
HWVer |
Out | Versione hardware XXX_Y-MM.mm -XXX: Nome stampato -Y: Allestimento -MM: Major release -mm: Minor release |
||
FWVer |
Out | Versione firmware XXX-MM.mm.dd -XXX: Nome stampato -MM: Major release -mm: Minor release -dd: Debug release |
||
FWDate |
Out | Data di compilazione del firmware in formato mmm gg aaaa | ||
ConsoleLibVer |
Out | Versione della libreria della console | ||
PARVer |
Out | Versione del database | ||
PARDate |
Out | Data del database | ||
ApplType |
In/Out | Stringa esplicativa della funzionalità dell'applicazione | ||
S/N |
Out | Serial number della scheda | ||
code_cmd |
Out | Codice per lo scambio di informazioni tra bios e applicativo | ||
coe_A |
Out | Coefficiente di scalatura che trasforma i punti convertitore in Ampere Il suo valore dipende dal convertitore A/D e dal sensore di corrente montato |
||
coe_V |
Out | Coefficiente di scalatura che trasforma i punti convertitore in Volt Il suo valore dipende dal convertitore A/D e dal circuito implementato |
||
A |
Out | Coefficiente di ingegnerizzazione per la visualizzazione delle correnti su device manager | ||
V |
Out | Coefficiente di ingegnerizzazione per la visualizzazione delle tensioni su device manager | ||
W |
Out | Coefficiente di ingegnerizzazione per la visualizzazione delle potenze su device manager | ||
s |
Out | Coefficiente di ingegnerizzazione per la visualizzazione dei secondi su device manager | ||
% |
Out | Coefficiente di ingegnerizzazione per la visualizzazione delle percentuali su device manager | ||
Hz |
Out | Coefficiente di ingegnerizzazione per la visualizzazione delle frequenze su device manager |
¶ Power supply parameters
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
V_flt_KF |
In | float range | Hz | Frequenza di taglio del filtro LPF applicato alla tensione di alimentazione |
V_pwr |
Out | 0÷2147483647 | V | Tensione di alimentazione (sezione di potenza) |
V_stt |
Out | 0÷10 | Bitmap che indica lo stato della tensione di alimentazione: - Bit 0: se 1, indica che V_pwr < V_min- Bit 1: se 1, indica che V_pwr > V_max- Bit 2: se 1, indica che V_pwr < V_min · 0.9- Bit 3: se 1, indica che V_pwr > V_max · 1.1 |
|
V_ok |
Out | 0÷1 | Indica che V_min < V_pwr < V_max |
|
V_min |
In | float range | V | Minima tensione di alimentazione contemplata (sezione di potenza) |
V_max |
In | float range | V | Massima tensione di alimentazione contemplata (sezione di potenza) |
¶ Analog
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
ia_raw |
Out | Corrente istantanea del canale A, in punti convertitore | ||
ib_raw |
Out | Corrente istantanea del canale B, in punti convertitore | ||
ia_rawPeak |
Out | Corrente di picco del canale A, in punti convertitore | ||
ib_rawPeak |
Out | Corrente di picco del canale B, in punti convertitore | ||
ia_rawOffset |
Out | Offset di corrente del canale A, calcolato all'accensione del sistema, in punti convertitore | ||
ib_rawOffset |
Out | Offset di corrente del canale B, calcolato all'accensione del sistema, in punti convertitore | ||
vbus_raw |
Out | Tensione di alimentazione, in punti convertitore | ||
ia |
Out | A | Corrente di picco del canale A | |
ib |
Out | A | Corrente di picco del canale B | |
iaRMS |
Out | A | Valore RMS della corrente del canale A | |
ibRMS |
Out | A | Valore RMS della corrente del canale B | |
vBus |
Out | V | Tensione di alimentazione di picco | |
vBusRms |
Out | V | Valore RMS della tensione di alimentazione |
¶ Chopper
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
vSelector |
Out | V | Tensione di choppering impostata tramite selettore rotativo | |
vChopper |
Out | V | Tensione di choppering impostata tramite device manager | |
vChopperInUse |
Out | V | Tensione di choppering in uso | |
chpPid_KP |
In | Guadagno proporzionale dell'anello inseguitore di tensione | ||
chpPid_KI |
In | Guadagno integrale dell'anello inseguitore di tensione | ||
chpPid_actVal |
Out | V | Setpoint dell'anello inseguitore di tensione | |
chpPid_fnextVal |
Out | V | Feedback dell'anello inseguitore di tensione | |
chpPid_err |
Out | V | Errore dell'anello inseguitore di tensione | |
chpPid_fP |
Out | % | Componente proporzionale dell'uscita dell'anello inseguitore di tensione | |
chpPid_fI |
Out | % | Componente integrale dell'uscita dell'anello inseguitore di tensione | |
chpPid_outPID |
In/Out | % | Uscita dell'anello inseguitore di tensione (valore in percentuale) | |
chpPid_outPID_Raw |
In/Out | Uscita dell'anello inseguitore di tensione (valore in raw in punti PWM) | ||
isClosedLoop |
In/Out | Se impostato a 0, disattiva il controllo PID di tensione, rendendo possibile l'impostazione manuale di chpPid_outPID |
¶ Fault
Per dettagli sulla gestione dei fault, consultare il
Paragrafo 6
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
warningCause |
Out | Codice numerico relativo al warning attivo | ||
warningCauseStr |
Out | Stringa identificativa del warning attivo | ||
stopCause |
Out | Codice numerico relativo al fault attivo | ||
stopCauseStr |
Out | Stringa identificativa del fault attivo | ||
clearFault |
In | Scrivendo un valore su questa variabile, viene effettuato il clear dei fault pendenti |
¶ I2t [x] Resistor options
Il seguente menù è duplicato due volte.
Le impostazioni sono dedicate al canale specificato (A o B)
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
i2tLim_I[x] |
In | Soglia massima di i2t sopportabile dalla resistenza | ||
i2t_I[x] |
Out | Valore attuale di i2t resistenza | ||
TimeI2t_I[x] |
In | s | Tempo di raffreddamento della resistenza |
¶ I2t x Drive options
Il seguente menù è duplicato due volte.
Le impostazioni sono dedicate al canale specificato (A o B)
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
D_i2tLim_I[x] |
In | Soglia massima di i2t sopportabile dal chopper | ||
D_i2t_I[x] |
Out | Valore attuale di i2t chopper | ||
D_TimeI2t_I[x] |
In | s | Tempo di raffreddamento del chopper |
¶ Digital Input Master
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
resAOk |
Out | Stato dell'ingresso di presenza resistenza del canale A | ||
resBOk |
Out | Stato dell'ingresso di presenza resistenza del canale B | ||
inOD |
Out | Stato dell'ingresso X2-8 | ||
faultAMicro |
Out | Stato dell'ingresso di fault del canale A | ||
faultBMicro |
Out | Stato dell'ingresso di fault del canale B | ||
termistorA |
Out | Stato dell'ingresso termistore del canale A | ||
termistorB |
Out | Stato dell'ingresso termistore del canale B |
¶ Master Input Configuration
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
M_termALev |
In | Imposta il livello logico dell'ingresso termistore A 0 = negato 1 = dritto |
||
M_termBLev |
In | Imposta il livello logico dell'ingresso termistore B 0 = negato 1 = dritto |
||
inODLev |
In | Imposta il livello logico dell'ingresso X2-8 0 = negato 1 = dritto |
¶ Test & Calibration
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
testIsOn |
In | Se a 1, abilita il test di choppering | ||
vTestChopper |
In | V | Tensione di choppering utilizzata durante il test | |
timeCntOn |
In | ms | Tempo di on del test, durante il quale il sistema choppera a una tensione pari a vTestChopper |
|
timeCntOff |
In | ms | Tempo di off del test, durante il quale il sistema non choppera | |
calibrationOn |
In | Se a 1, abilita l'acquisizione delle correnti per trovare l'offset da applicare alla lettura | ||
calibrationTime_ms |
In | ms | Tempo di acquisizione delle correnti per la ricerca dell'offset |
¶ Current control
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
currTestTestOn |
In | Abilita il controllo in corrente | ||
currTestCurrentSp |
In | A | Setpoint di corrente | |
currTestVMin |
In | V | Tensione sotto alla quale viene fermato il choppering | |
currPid_KP_idref |
In | Guadagno proporzionale dell'anello inseguitore di corrente | ||
currPid_KI_idref |
In | Guadagno integrale dell'anello inseguitore di corrente | ||
currPid_actVal |
Out | A | Feedback dell'anello inseguitore di corrente | |
currPid_fnextVal |
Out | A | Setpoint dell'anello inseguitore di corrente | |
currPid_err |
Out | A | Errore dell'anello inseguitore di corrente | |
currPid_outPID |
Out | Uscita dell'anello inseguitore di corrente |
¶ Slave configuration
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
DeclaredSlaveNumber |
In | Numero di chopper slave collegati al master | ||
DetectedSlaveNumber |
Out | Numero di chopper slave rilevati dal master | ||
slaveNumberError |
Out | Indica che il numero di slave rilevati è diverso dal numero impostato |
¶ Resistor configuration
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
DeclaredResistorNumber |
In | Numero totale di resistenze collegate (comprende le resistenze collegate al master e eventualmente quelle collegate agli slave) | ||
DetectedResistorNumber |
Out | Numero di resistenze rilevate | ||
resistorNumberError |
Out | Indica che il numero di resistenze rilevate è diverso dal numero impostato | ||
MasterResistorAPower |
In | W | Potenza della resistenza collegata al canale A | |
MasterResistorBPower |
In | W | Potenza della resistenza collegata al canale B |
¶ Slave [x]
Il seguente menù è duplicato tre volte.
Le impostazioni sono dedicate allo slave specificato (1, 2 o 3)
| Variabile | Dir | Range | U.M. | Descrizione |
|---|---|---|---|---|
Sl[x]_isPresent |
Out | Se a 1, indica che lo slave è stato rilevato | ||
Sl[x]_Output |
Out | Byte che viene mandato allo slave via SPI | ||
Sl[x]_Input |
Out | Byte che viene ricevuto dallo slave via SPI | ||
SL[x]_resAOk |
Out | Indica la presenza della resistenza A | ||
SL[x]_resBOk |
Out | Indica la presenza della resistenza B | ||
SL[x]_faultQA |
Out | Indica il fault del canale A | ||
SL[x]_faultQB |
Out | Indica il fault del canale B | ||
Sl[x]_nOfChannels |
Out | Indica il numero di canali disponibili sullo slave | ||
SL[x]_termALev |
In | Imposta il livello logico dell'ingresso termistore A 0 = negato 1 = dritto |
||
SL[x]_termBLev |
In | Imposta il livello logico dell'ingresso termistore B 0 = negato 1 = dritto |
¶ 7. Alarm List
Il sistema prevede due livelli di fault: allarme e warning.
Quando si verifica una condizione anomala, viene immediatamente attivato il warning corrispondente. Se la condizione persiste al momento dell’attivazione del chopper e il fault è classificato come allarme, il sistema entra in stato di stop, disattivando l’uscita PWM.
Il reset automatico del fault viene effettuato quando si verifica la and tra queste due condizioni:
• la tensione di alimentazione rientra nella finestra operativa
• il sistema non è in fase di choppering
| String ID | Value | Type | Description |
| I2T_A_RES | 2 | Allarme | Superata la soglia di i2t i2tLim_IA nel canale A |
| I2T_A_MOSFET | 3 | Allarme | Superata la soglia di i2t D_i2tLim_IA nel canale A |
| I2T_B_RES | 4 | Allarme | Superata la soglia di i2t i2tLim_IB nel canale B |
| I2T_B_MOSFET | 5 | Allarme | Superata la soglia di i2t D_i2tLim_IB nel canale B |
| M_OVRTEMP_A | 6 | Allarme | Attivato l'ingresso termistore A termistorA |
| M_OVRTEMP_B | 7 | Allarme | Attivato l'ingresso termistore B termistorB |
| SL1_OVRTEMP_A | 8 | Allarme | Attivato l'ingresso termistore A termistorA sullo slave 1 |
| SL1_OVRTEMP_B | 9 | Allarme | Attivato l'ingresso termistore B termistorB sullo slave 1 |
| SL2_OVRTEMP_A | 10 | Allarme | Attivato l'ingresso termistore A termistorA sullo slave 2 |
| SL2_OVRTEMP_B | 11 | Allarme | Attivato l'ingresso termistore B termistorB sullo slave 2 |
| SL3_OVRTEMP_A | 12 | Allarme | Attivato l'ingresso termistore A termistorA sullo slave 3 |
| SL3_OVRTEMP_B | 13 | Allarme | Attivato l'ingresso termistore B termistorB sullo slave 3 |
| OVERBUS_WRN | 15 | Warning | La tensione di bus ha superato il valore V_max · 0,9 |
| OVERBUS | 16 | Allarme | La tensione di bus ha superato il valore V_max |
| UNDERBUS_WRN | 17 | Warning | La tensione di bus è scesa sotto il valore V_min · 1,1 |
| UNDERBUS | 18 | Allarme | La tensione di bus è scesa sotto il valore V_min |
| WRONG_SEL | 19 | Allarme | Tramite il selettore rotativo è stata impostata una tensione di choppering inferiore a 18 V o superiore a 80 V |
| FAULT_A | 20 | Allarme | Attivata l'apertura hardware del circuito di choppering del canale A (ingresso faultAMicro) |
| FAULT_B | 21 | Allarme | Attivata l'apertura hardware del circuito di choppering del canale B (ingresso faultBMicro) |
| SL1_FAULT_A | 22 | Allarme | Attivata l'apertura hardware del circuito di choppering del canale A sullo slave 1 |
| SL1_FAULT_B | 23 | Allarme | Attivata l'apertura hardware del circuito di choppering del canale B sullo slave 1 |
| SL2_FAULT_A | 24 | Allarme | Attivata l'apertura hardware del circuito di choppering del canale A sullo slave 2 |
| SL2_FAULT_B | 25 | Allarme | Attivata l'apertura hardware del circuito di choppering del canale B sullo slave 2 |
| SL3_FAULT_A | 26 | Allarme | Attivata l'apertura hardware del circuito di choppering del canale A sullo slave 3 |
| SL3_FAULT_B | 27 | Allarme | Attivata l'apertura hardware del circuito di choppering del canale B sullo slave 3 |
| SLAVE_ERR | 28 | Warning | Il numero di slave dichiarati è diverso dalla quantità rilevata |
| RESISTOR_ERR | 29 | Warning | Il numero di resistenze dichiarate è diverso dalla quantità rilevata |
| MAX_OUT_PWM | 30 | Warning | Il PWM ha raggiunto il duty cycle del 100% |
¶ 8. Note tecniche
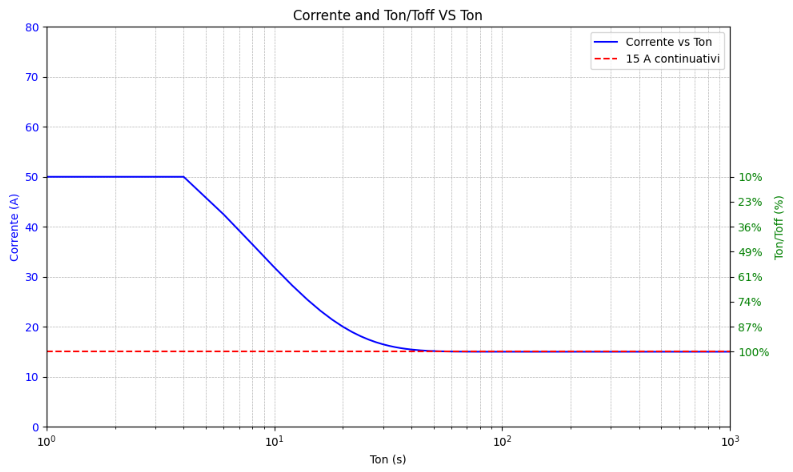
Per garantire una dissipazione adeguata della componentistica hardware è necessario valutare il grafico sottostante.
Sull'asse delle ascisse viene indicato il tempo di azionamento del chopper.
Il grafico rappresenta la corrente che è possibile far scorrere in modo continuativo per il tempo indicato sull'asse delle ordinate a sinistra.
A destra sull'asse delle ordinate è indicato il tempo massimo di attivazione, espresso in % di tempo di accensione rispetto al tempo di riposo, per mantenere il disposivo entro i suoi limiti termici.
E' utile indicare i valori notevoli per alcune caratteristiche:
| Parametri elettrici | |||
|---|---|---|---|
| CHOPPER | Values | ||
| Min. | Typ. | Max. | |
| VBUS | 18 V | 48 V | 56 V |
| V max | 80 V | 85 V | |
| I max | 50 A | 60 A | |
| Logic Power | Values | ||
| Min. | Typ. | Max. | |
| 19.2 V | 24.0 V | 28.8 V | |